摘要
30 秒看懂
Matthew Berman 以 Boston Dynamics 的 Atlas 为例,介绍运动能力超越人类限制的人形机器人。他认为更快地调整位置和搬运重物可能对工厂有价值,并将这些益处作为潜在应用讨论。
- 1超越人类动作Berman 指出,手、腿和躯干的旋转是不同于人体动作能力的例子。
- 2工厂效率他认为,更快地调整位置可能为重复性的工业工作节省时间。
- 3未来部署Berman 预计重物搬运和人形机器人的运动能力将改变工厂工作。
要点建议
- 人形机器人不必复制人体的每一项限制。
- 旋转关节可以为机器人提供更多调整位置的选择。
- Berman 预计这些能力将在工业工作中发挥作用。
全文
按章节阅读整理后的全文
01
超越人体限制的设计
Berman 描述了关节旋转范围超越人类正常范围的人形机器人。他讨论这些能力为何可能对工厂有用。
人手很了不起,但机器人不必继承人体的每一项限制。Boston Dynamics 采用人形结构,同时赋予它手部完全旋转、腿部向人类不熟悉的方向移动,以及躯干转身等能力。
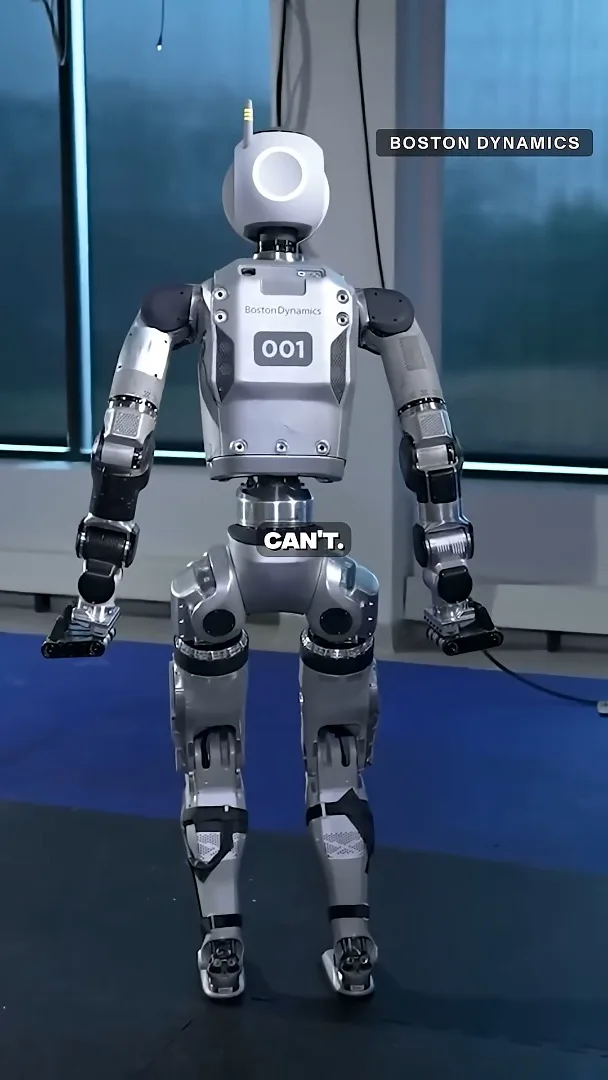
我认为这种灵活性可能对工厂有用,因为重复动作会累积时间。如果机器人能比人更快地调整位置,就可能在任务中节省时间。实际收益取决于具体操作以及机器人在该环境中的表现。
Boston Dynamics 有着悠久的机器人演示历史,从四足机器到 Atlas 都是如此。我预计,随着能够搬运重物的新型人形机器人得到部署,工厂工作会发生变化。你能想象与这样的机器人一起工作吗?
同频道的其他文章
 25:50EN → 简体中文
Kimi K3.1 Pro 实测:3D 演示出色,表现不一,价格有竞争力Matthew Berman · Forward FutureMatthew Berman 测试这款开放权重模型的编程、3D 渲染和视觉讲解能力,并比较基准成绩与价格。
 32:20EN → 简体中文
本地 AI 究竟适合谁?成本、取舍与混合模式的未来Matthew Berman · Forward FutureMatthew Berman 权衡数据控制和自主权,与硬件成本、设置复杂度及推理速度之间的关系。
 45:08EN → 简体中文
Sam Altman 谈 AI 发现、意识、算力与以人为本的未来Matthew Berman, Sam Altman · Forward Future在与 Matthew Berman 的对谈中,Altman 讨论科学进步、个人助手、递归自我改进与人类自主权。
 0:32EN → 简体中文
Sam Altman 谈持续存在的软件工作需求Sam Altman, Matthew Berman · OpenAI在一段简短访谈中,Altman 表示,尽管 AI 正在改变软件的制作方式,软件需求可能比人们预想的更大。
 12:14EN → 简体中文
Gemini 4 Argon 实测:3D 演示、电子表格原型与基准成绩Matthew Berman · Forward FutureMatthew Berman 用游戏和视觉项目测试 Google 模型,并比较公布的编程与智能体基准。
 10:36EN → 简体中文
Meta Muse Wonder 实测:基准成绩强劲,演示表现不一,额度限制影响体验Matthew Berman · Forward FutureMatthew Berman 测试 Meta 模型的浏览器演示,并分析公开的基准成绩、使用方式和成本。