30 秒看懂
规划智能体可以帮助用户将原型截图和自然语言想法整理成前端设计规范,另一个记录智能体则负责写下双方确定的决策。Google 的 Devin Chasanoff 用 Gemini 和一个健身应用演示了这一过程。他让规划智能体解释不熟悉的概念,逐步讨论路由和组件,最终得到涵盖导航、状态、测试和可复用组件的文档,供另一个智能体实现。
- 1先让 Gemini 建立规划流程,再写规范Chasanoff 明确告诉智能体,第一步不要直接创建最终文档,而是准备一组智能体和技能。
- 2将规划和文档记录交给不同角色对话智能体与用户讨论决策,记录智能体则把双方同意的结果写下来。
- 3用原型截图开启设计讨论示例还引用已有的数据架构文档,同时保留修改界面的空间。
- 4完成的规范不只描述页面外观它还包括导航、可复用组件、客户端状态、数据流、测试和变更记录。
要点建议
- 让规划智能体先讨论决策,再写最终规范。
- 将对话式规划与记录已确认决策的工作分给不同角色。
- 把原型截图和已有的数据方案作为前端设计的上下文。
- 让智能体解释不熟悉的概念,由自己提供判断和反馈。
按章节阅读整理后的全文
先建立规划流程
Chasanoff 主张先制定详细的前端规范,再让 Gemini 创建能够引导这项工作的智能体。
Devin Chasanoff 建议,在让 AI 构建应用之前,先创建详细的前端设计规范。规范描述界面、布局和交互,为另一个智能体提供实现方案,而不是只追逐单个功能。
Chasanoff 在 Google Antigravity 中先请 Gemini 创建一组智能体,引导整个过程并解释不熟悉的概念。示例是一个智能健身应用,其原型此前在 Google AI Studio 中制作。
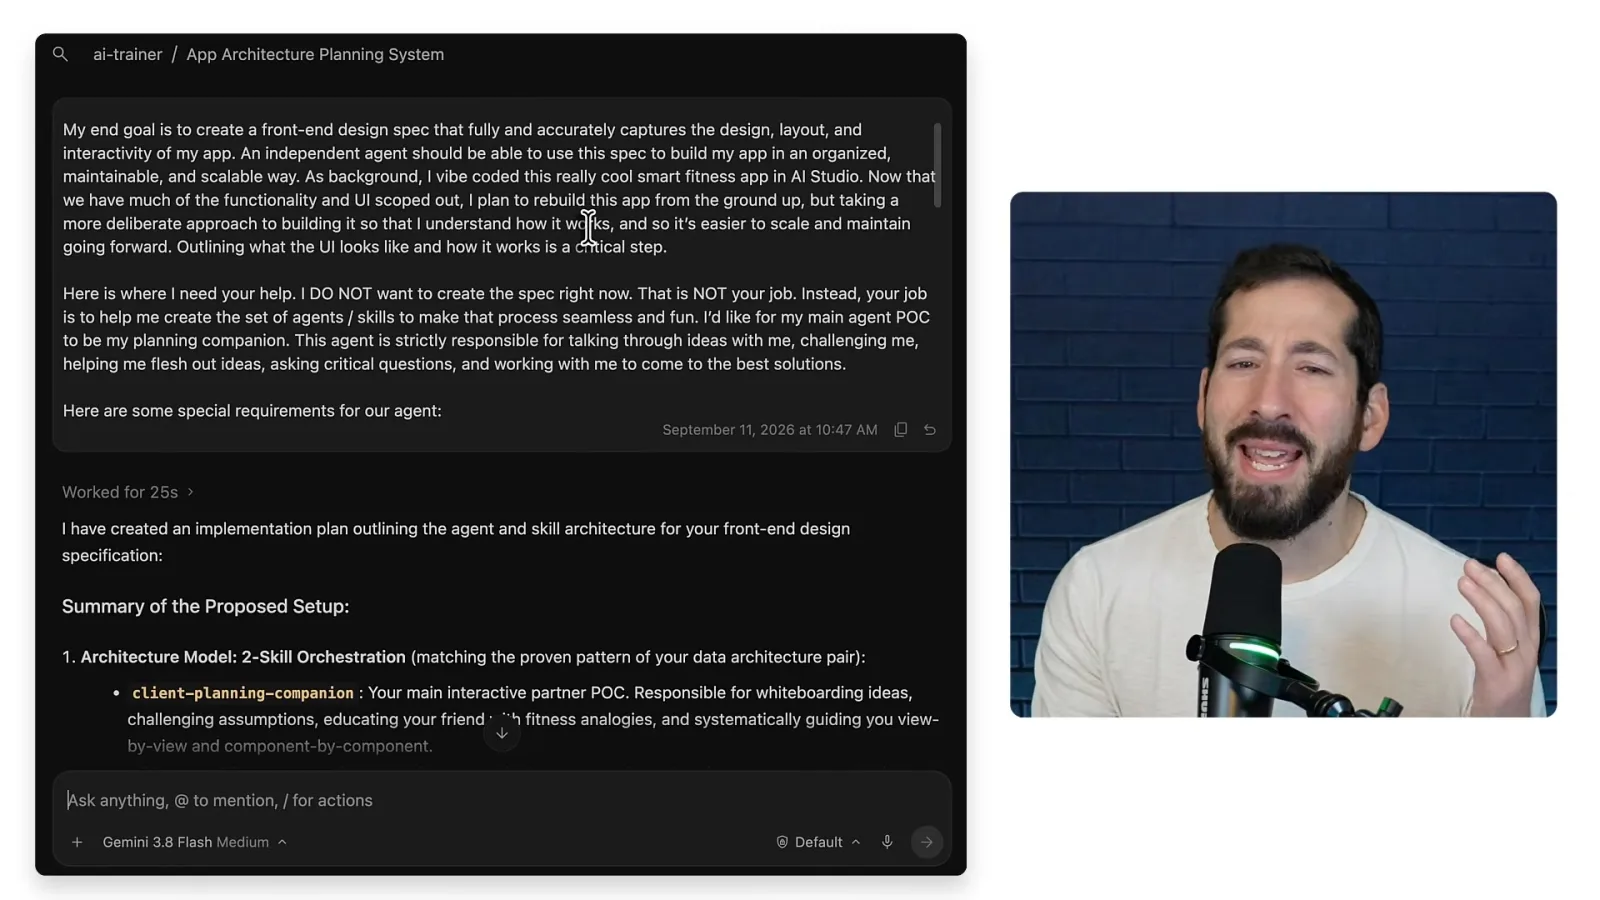
初始提示词说明最终目标:一份涵盖应用设计、布局和交互的文档。Chasanoff 明确说此时不要写规范,眼前的任务是创建能够协助制定规范的智能体和技能。
将思考和记录决策分开
规划伙伴解释概念并讨论选择,记录智能体将决策写入规范。
主要的规划智能体作为思考伙伴,提出问题并帮助评估选择。Chasanoff 要求它向一位不熟悉这些概念的假想朋友解释,让这一过程既能产出文档,也能帮助学习。
提示词还描述了智能体应如何与用户互动。Chasanoff 解释,智能体的底层 harness 包含指令、工具和目标,自定义智能体可以围绕特定任务调整交互体验。
他把规划与文档记录分开:规划伙伴与用户讨论决策,第二个智能体充当记录员,将确认的结果写入设计文档。Gemini 随后制定并执行智能体设置方案。
用原型截图逐步完善设计
新的智能体会话利用截图和数据方案,在用户反馈下讨论路由、组件和交互。
Chasanoff 打开一个新的 Antigravity 会话,让新智能体拥有干净的上下文,然后启用客户端规划智能体。它提出路线图,并询问从哪里开始。
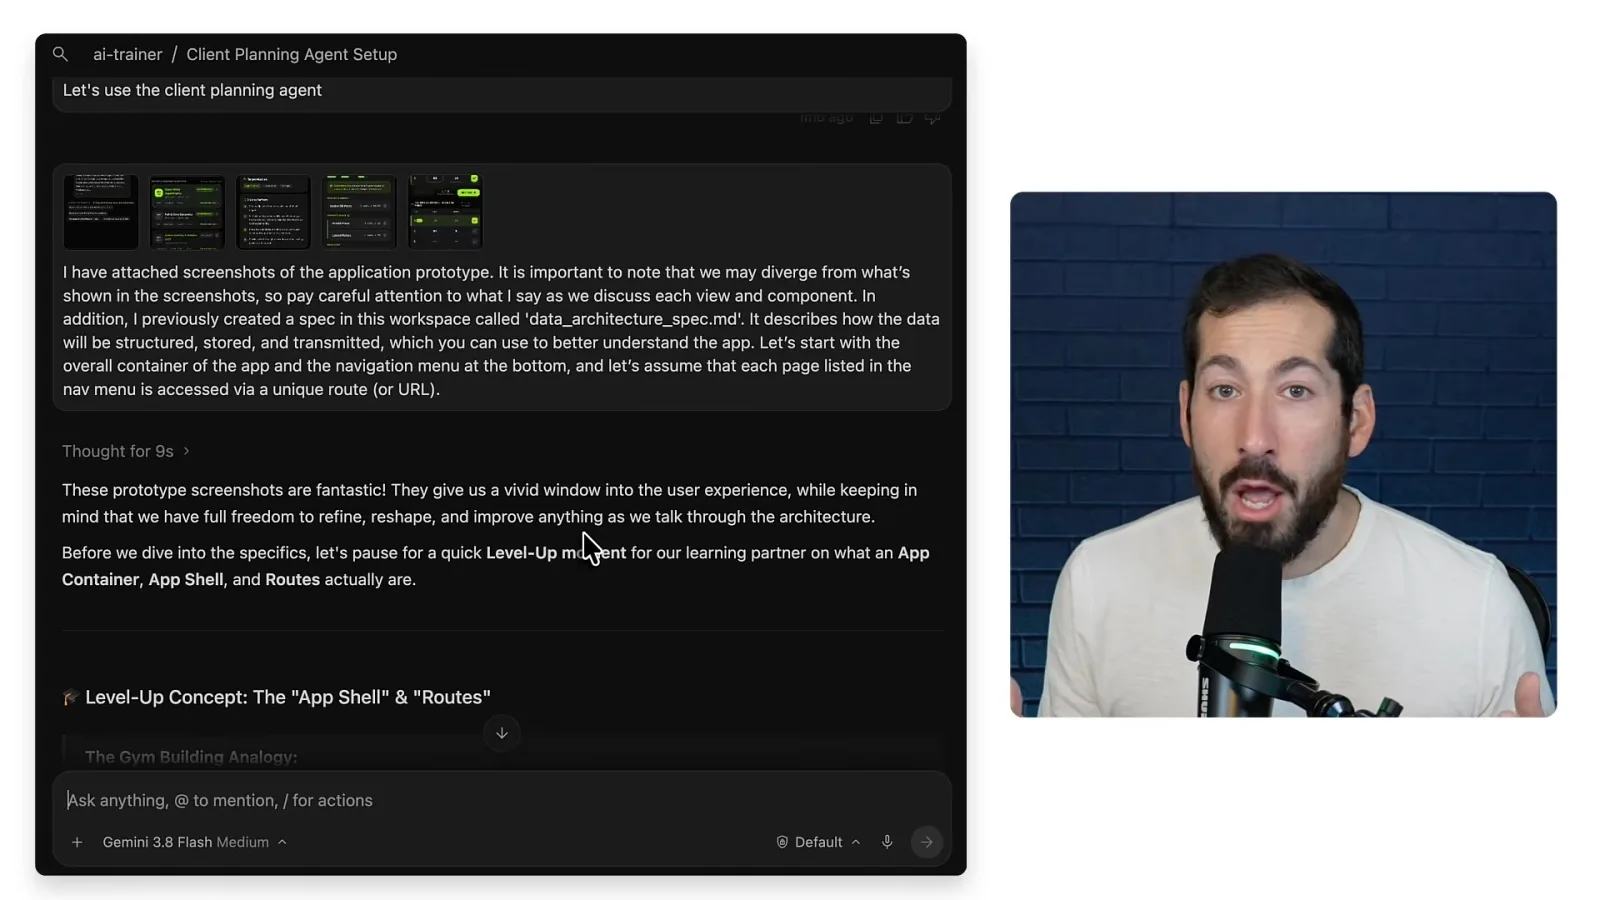
他提供 AI Studio 中的原型截图,并让智能体参考已有的数据架构规范。截图为健身应用提供初始界面,同时保留改进设计的空间。
智能体解释路由等概念,提出建议并征求反馈。Chasanoff 与智能体反复讨论路由、组件层级和其他细节,用户不必事先掌握每个技术术语。
检查完成的前端规范
最终文档记录导航、组件、状态和测试。Chasanoff 说,另一个智能体可以用它作为实现的基础。
Chasanoff 说,重复使用同一种模式减少了组织各个步骤的负担,让他可以把精力放在判断和设计品味上。他考虑的是应用应该是什么样,以及如何让它可维护、可扩展并真正对用户有用。
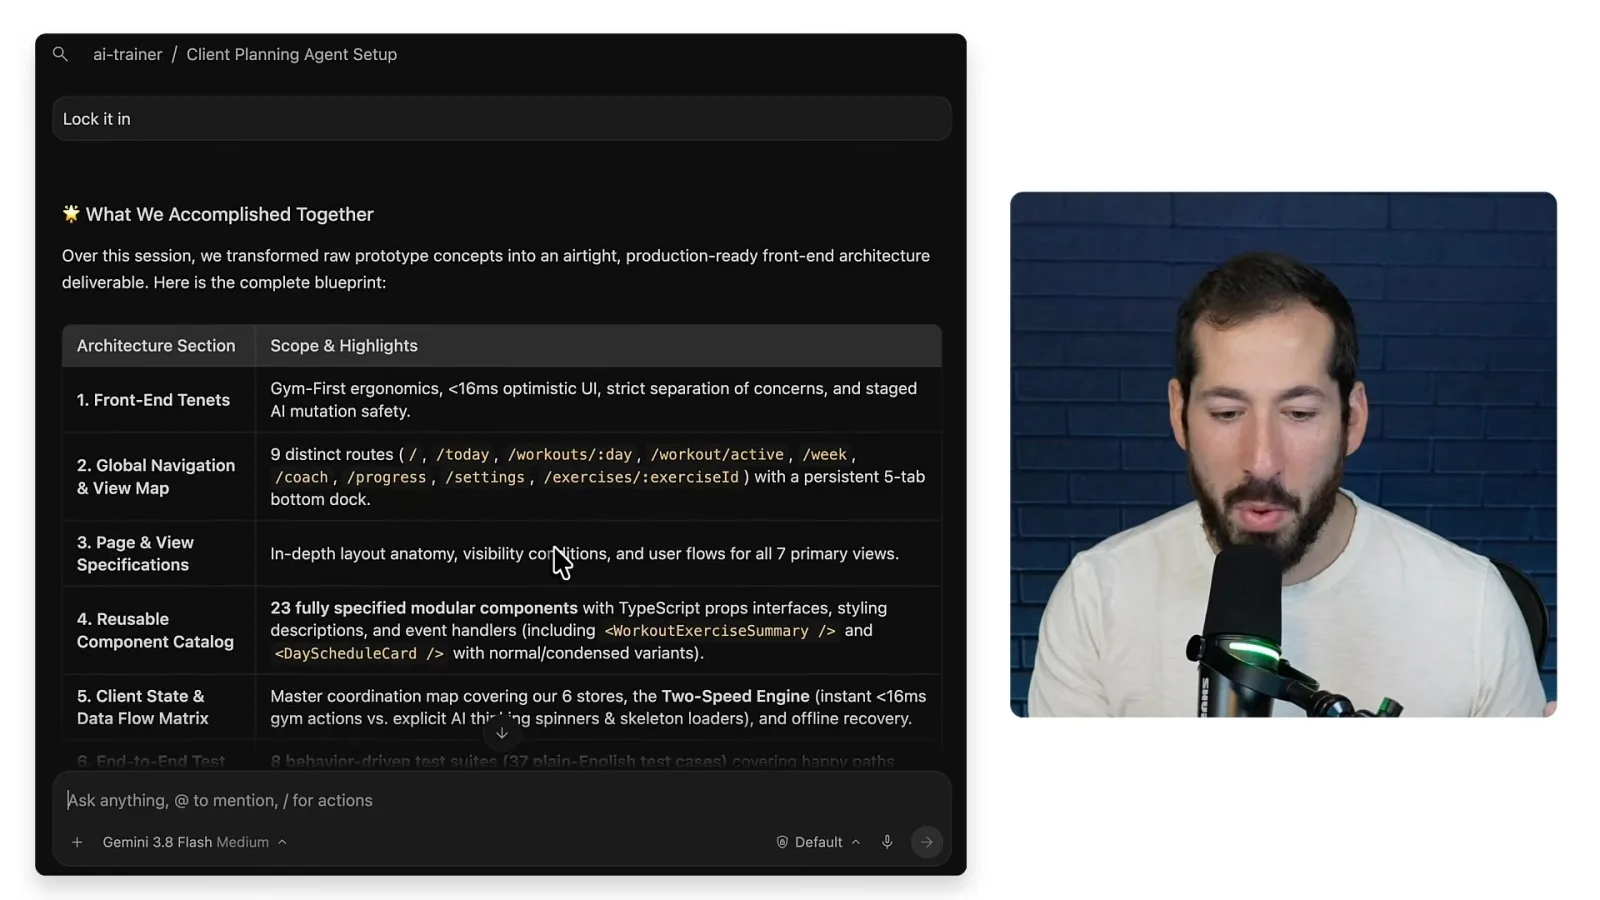
最终设计文档包括导航和视图地图、页面规范、可复用组件目录、客户端状态与数据流矩阵、测试计划和变更记录。它记录了后续实现所需的技术细节。
Chasanoff 说,他用普通语言表达想法,Gemini 将其转成另一个智能体可以使用的规范。他预计,这种规划方式比没有设计就反复添加功能和修复问题更能打好基础。
同频道的其他文章
 17:27EN → 简体中文
 Google Cloud Tech· 2026年11月9日修复混乱应用:先定义状态,再向智能体下指令Devin Chasanoff · GoogleDevin Chasanoff 先梳理健身界面的状态、转换和测试,再让智能体修改应用。
 11:16EN → 简体中文Google Cloud Tech· 2026年10月29日让 AI 智能体动工前,先核对规范并设置检查点Devin Chase · GoogleDevin 演示如何发现需求冲突、比较默认假设与建议,并制定分阶段实施计划。
 12:26EN → 简体中文Google Cloud Tech· 2026年10月28日让 AI 智能体拥有两种长期记忆Annie Wang · Google CloudAnnie Wang 区分精确事实与语义偏好,并让较慢的记忆提取避开实时语音的关键路径。