30 秒看懂
Matthew Berman 介绍 Microsoft Research 利用 ChatGPT 为无人机和机械臂生成代码的早期实验。这些例子展示了自然语言任务请求和人工反馈,但依赖预先定义的机器人接口与仔细审核,不能视为不受限制的自主控制。
- 1从语言到机器人代码Microsoft 的研究通过提示词、预设 API 和人工反馈,将语言模型用于机器人任务。
- 2人负责监督Berman 将这种方法描述为人不必编写每次迭代,而是监督和改进输出;人仍要审核生成的代码。
- 3无人机任务例子包括用镜子自拍、扫描货架以及绕开障碍物。
- 4机械臂与模拟涡轮机演示还包括模拟检查,以及用积木拼出 Microsoft 标志。
要点建议
- 研究人员向 ChatGPT 提供任务描述和高级机器人函数库。
- 人在部署前审核生成的代码,并可通过反馈改进其质量和安全性。
- 演示包括寻找饮料、检查物体、避障和摆放积木。
- 风力涡轮机检查是在仿真环境中进行的,研究人员提醒不要未经仔细分析就部署生成代码。
按章节阅读整理后的全文
机器人的自然语言接口
Berman 介绍 Microsoft Research 在 2023 年的研究,并与手写机器人任务代码作比较。他设想家庭机器人能够接收普通语言请求。
如果能通过说话控制机器人会怎样?Microsoft Research 发布了一项研究,探讨如何用 ChatGPT 帮助普通语言控制机器人。能响应“整理我的床”这类请求的家庭助手似乎更近了一步,尽管研究演示的范围比这一未来场景窄得多。
如今,控制机械臂或复杂机器人通常需要编写代码或详细指令,这一过程需要专门的技术技能。软件开发也有类似门槛,而 GitHub Copilot 和 ChatGPT 等工具可以根据语言描述生成代码。我认为机器人技术是这一思路的自然延伸。
研究方法与人工审核
团队利用任务提示词和预先定义的高级 API 生成机器人代码。部署前由人检查并改进代码。
Microsoft 团队介绍了将 ChatGPT 接入机器人所用的方法和遇到的挑战。一个例子让无人机寻找饮料,随后又要求它找到含糖且带红色标志的饮料。研究系统使用了已有的感知和机器人函数;这一演示并不意味着单靠语言模型就能控制任意机器人。
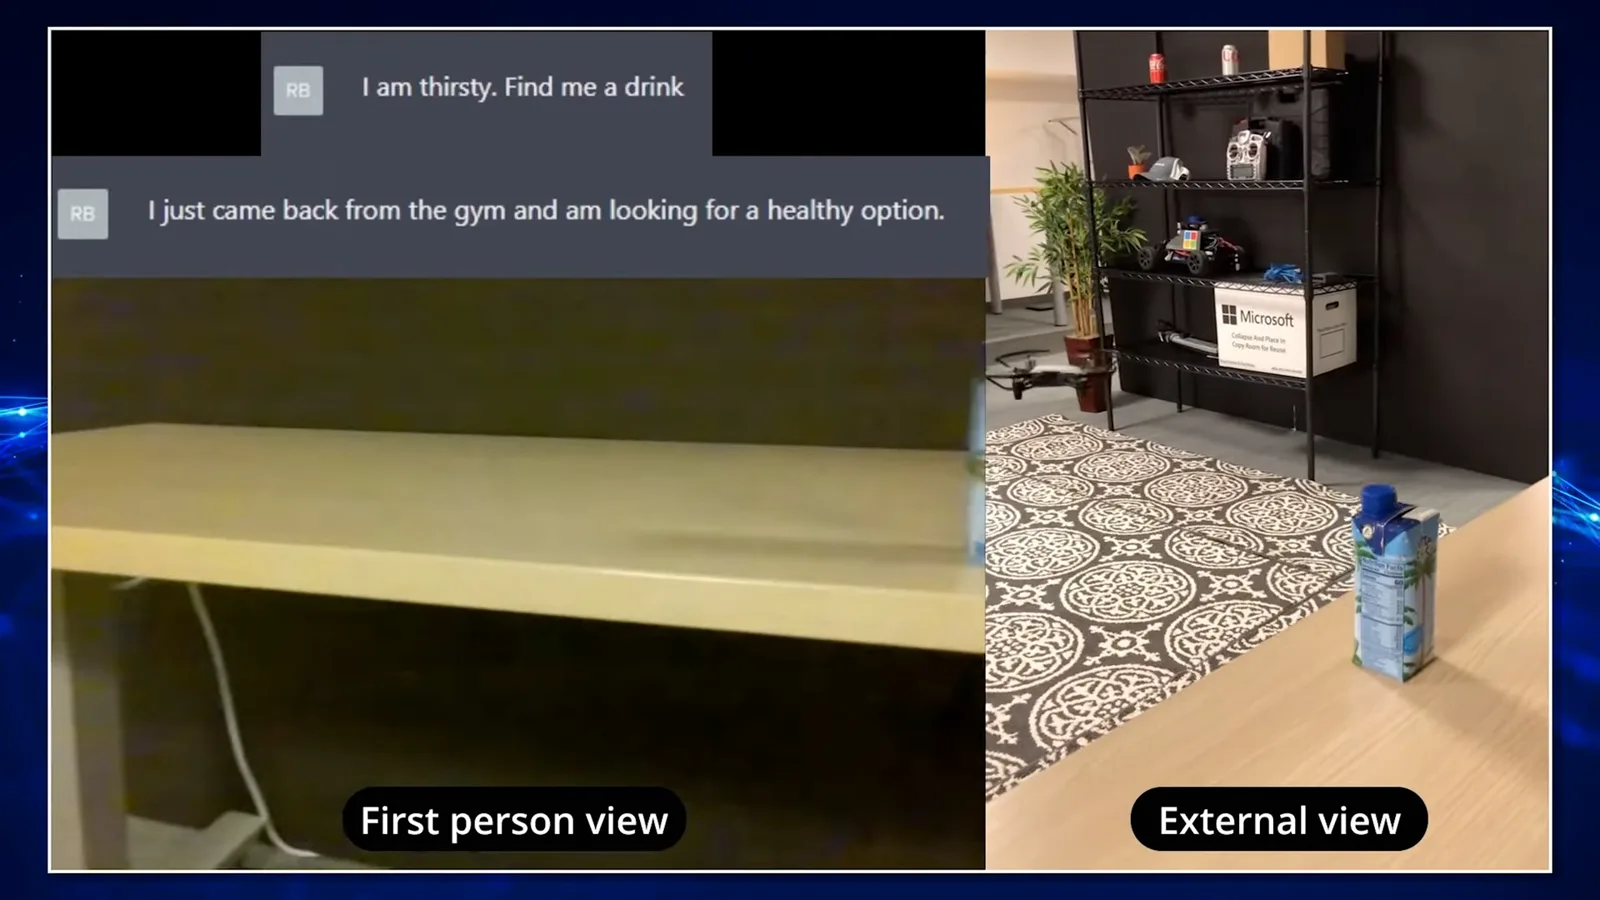
这个思路是让人处于监督环节:人不必手写每一次迭代,而是监督结果并用语言提供反馈。我预计这可以加快迭代,也可能让技术背景较少的人管理这一过程。不过,人仍然负责判断输出。
首先,研究人员定义高级机器人 API,也就是特定机器人可以执行的动作,例如移动无人机。然后,他们向 ChatGPT 提供任务及可用函数。模型生成代码后,人会在部署前检查准确性、质量和安全性。Microsoft 还建议使用仿真并仔细分析,而不是直接部署生成的输出。
无人机示例
视频展示了自拍、货架检查、兰花检查和避障算法。某些任务需要额外的人工反馈。
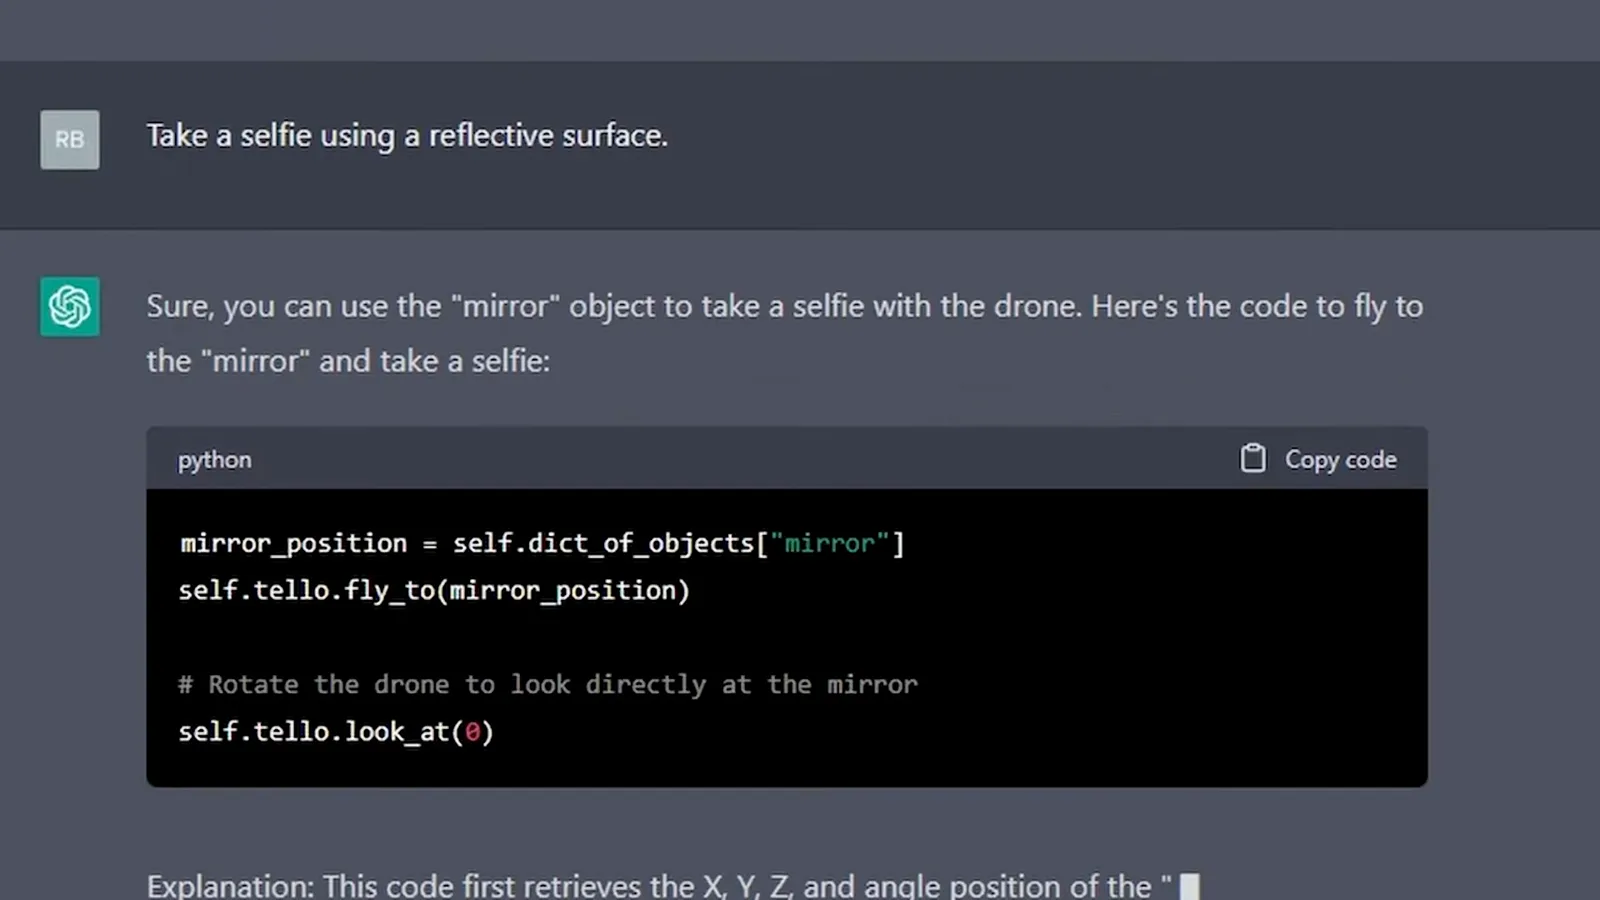
另一个例子让无人机利用反光表面自拍。我把请求描述为单纯的“自拍”,但屏幕上的提示词明确提到了反光表面。生成的代码使用了镜子对象。另一项请求让无人机以割草机式路线检查货架:来回移动,同时逐渐升高。
另一条指令要求无人机检查兰花、绕其飞行半圈,并避开椅子。团队还要求 ChatGPT 利用前向距离传感器编写一个到达目标并避障的算法。模型写出了大部分算法,但人仍需通过进一步对话指出遗漏,包括无人机的朝向问题。
仿真与机械臂
涡轮机检查在仿真环境中进行,机械臂则摆放积木。最后 Berman 展望更强的语言控制机器人。
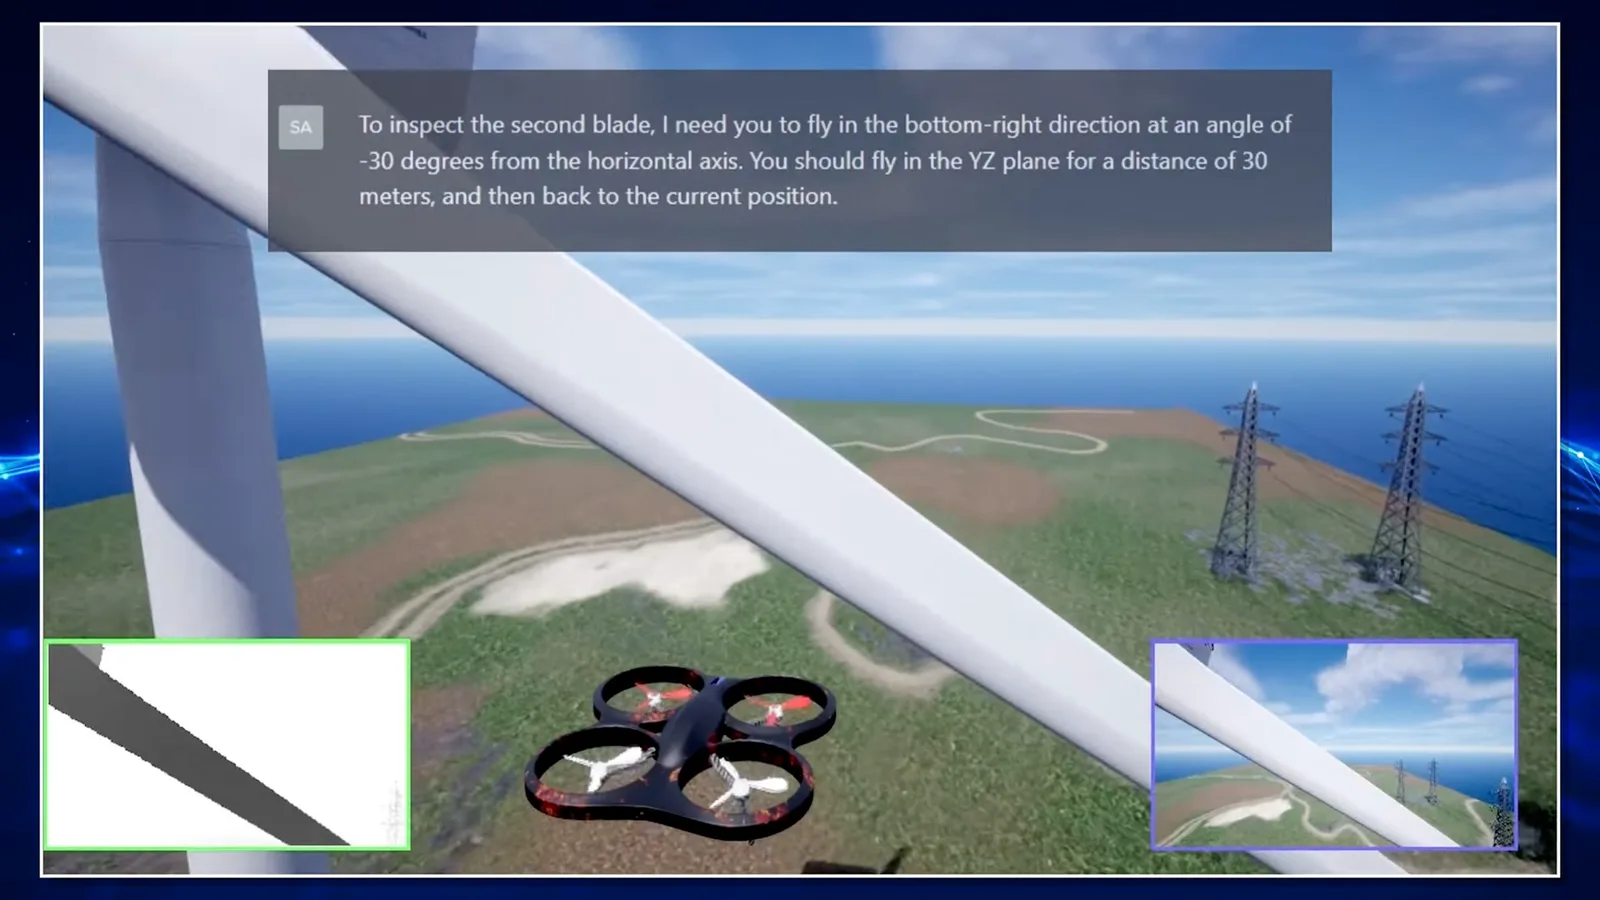
Microsoft 还展示了一架无人机在仿真中检查风力涡轮机,以及机械臂用彩色积木拼出 Microsoft 标志。我说模型需要别人描述标志;Microsoft 则表示模型先回忆并画出了标志,再组合机器人动作。这些是研究演示,不能证明机器人可以安全地完成任意家庭任务。我很期待未来有更多机器人能够理解自然语言指令。
同频道的其他文章
 34:21EN → 简体中文
 Matthew Berman· 2026年10月27日Matthew Berman 解读 Anthropic 的上市文件、AI 增长与治理Matthew Berman, Sam Altman · Forward Future主持人审视 S-1 中的财务指标、算力战略和投票结构,并质疑 AI 快速发展与安全之间的张力。
 0:26EN → 简体中文Matthew Berman· 2026年10月25日Sam Altman 谈 AI 世界中的人类价值与问题解决Sam Altman · OpenAI在一段简短的访谈摘录中,Altman 思考解决难题的乐趣,以及人在解读结果时的作用。
 0:36EN → 简体中文Matthew Berman· 2026年10月25日Kimi K3.1 与魔方求解演示Matthew Berman · Forward FutureMatthew Berman 展示一个被打乱的虚拟魔方如何复原,并对 Kimi K3.1 的测试给予积极评价。
 0:21EN → 简体中文Matthew Berman· 2026年10月24日AI 生成的 Kimi 基准图表使用了虚构分数Matthew Berman · Forward FutureMatthew Berman 要求生成一张 Kimi K3.1 Pro 基准图表,随后发现图中的数字只是示意性占位值。
 25:50EN → 简体中文Matthew Berman· 2026年10月24日Kimi K3.1 Pro 实测:3D 演示出色,表现不一,价格有竞争力Matthew Berman · Forward FutureMatthew Berman 测试这款开放权重模型的编程、3D 渲染和视觉讲解能力,并比较基准成绩与价格。
 32:20EN → 简体中文Matthew Berman· 2026年10月23日本地 AI 究竟适合谁?成本、取舍与混合模式的未来Matthew Berman · Forward FutureMatthew Berman 权衡数据控制和自主权,与硬件成本、设置复杂度及推理速度之间的关系。