30 秒看懂
Matthew Berman 解读 Jim Fan 的 TED 演讲。Fan 提出基础智能体的愿景,希望它能跨技能、身体形态和环境泛化。两人讨论了 Voyager、MetaMorph、NVIDIA 仿真和 Eureka。演示展示的是特定条件下的研究结果;通用智能体和可靠迁移到现实世界仍是目标。
- 1通用性的三个维度Fan 区分智能体的技能数量、可控制的身体形态和能够工作的环境。
- 2Voyager 的技能库Minecraft 智能体在自动生成的课程引导下编写、测试、修改和保存可复用程序。
- 3多种机器人形态MetaMorph 根据机器人身体结构调节 Transformer 控制器,实验在模拟模块化设计空间中进行。
- 4仿真与现实的差距Fan 介绍加速仿真和多样化环境;逼真的图像本身不能保证成果迁移到实体机器人。
- 5Eureka 的奖励设计研究报告了跨 29 个模拟任务、10 种机器人形态的结果,比较生成奖励与专家设计奖励。
要点建议
- Fan 从技能、身体形态和环境三个维度描述通用具身智能体。
- Voyager 在 Minecraft 中利用自动课程和代码执行反馈建立可执行技能库。
- MetaMorph 研究基于 Transformer 的模拟机器人多形态控制;这不证明它已经掌握所有实体机器人。
- 仿真可以加快训练,但将习得的行为迁移到实体硬件仍是另一个挑战。
- Eureka 使用语言模型生成强化学习奖励函数,并在特定模拟任务集合上评估。
按章节阅读整理后的全文
从 AlphaGo 到通用智能体
Fan 将专门的游戏系统与能够处理多种技能、身体和环境的智能体目标作对比。
Matthew Berman 介绍 NVIDIA 研究员 Jim Fan 的一场 TED 演讲,主题是能够在物理和虚拟环境中行动的智能体。Fan 回忆了 2016 年观看 AlphaGo 击败李世石,并将这一重要成果与 AlphaGo 的专门性作对比:它能下围棋,却不能自动完成烹饪或洗衣等无关任务。
Fan 的目标是更通用的智能体:它们能够学习多种技能、控制不同身体,并在虚拟和物理环境之间工作。他用这三个维度组织研究领域。这是一项研究愿景,并不是说这样的通用系统已经存在。
Minecraft 中的 Voyager
自动课程、代码反馈和持久技能库帮助智能体探索游戏。结果仍受测试环境限制。
第一个例子是为探索 Minecraft 而开发的 Voyager 智能体。Berman 展示论文中随时间发现物品的比较图,强调保存技能的好处。图表覆盖的是有限实验,不能证明无限学习,也不能证明 Voyager 是第一个使用工具的智能体。
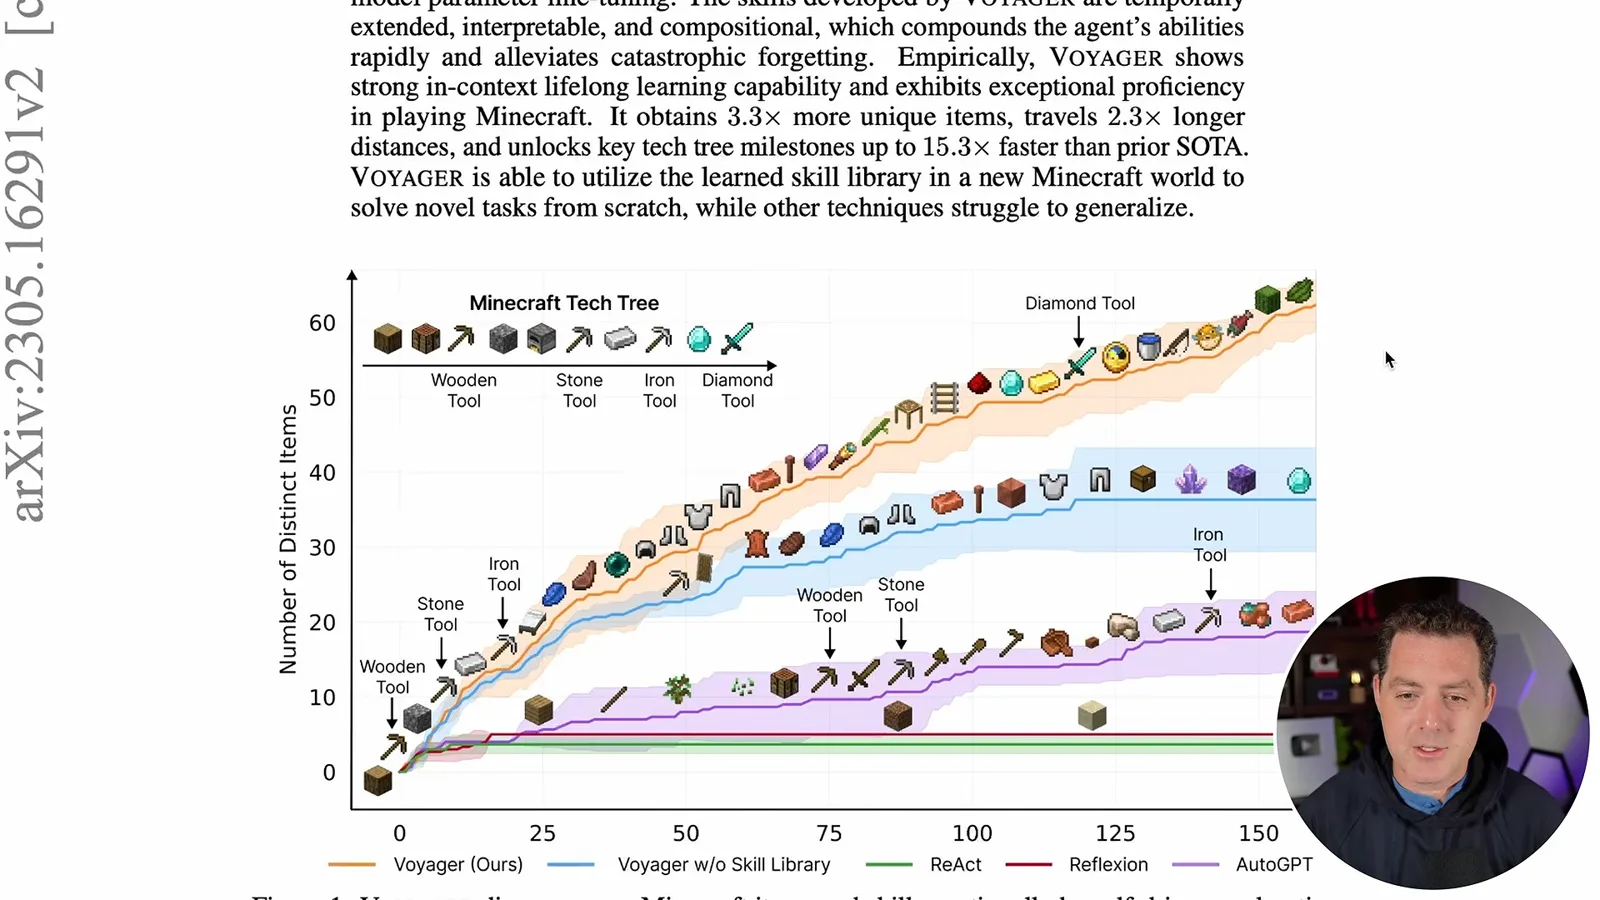
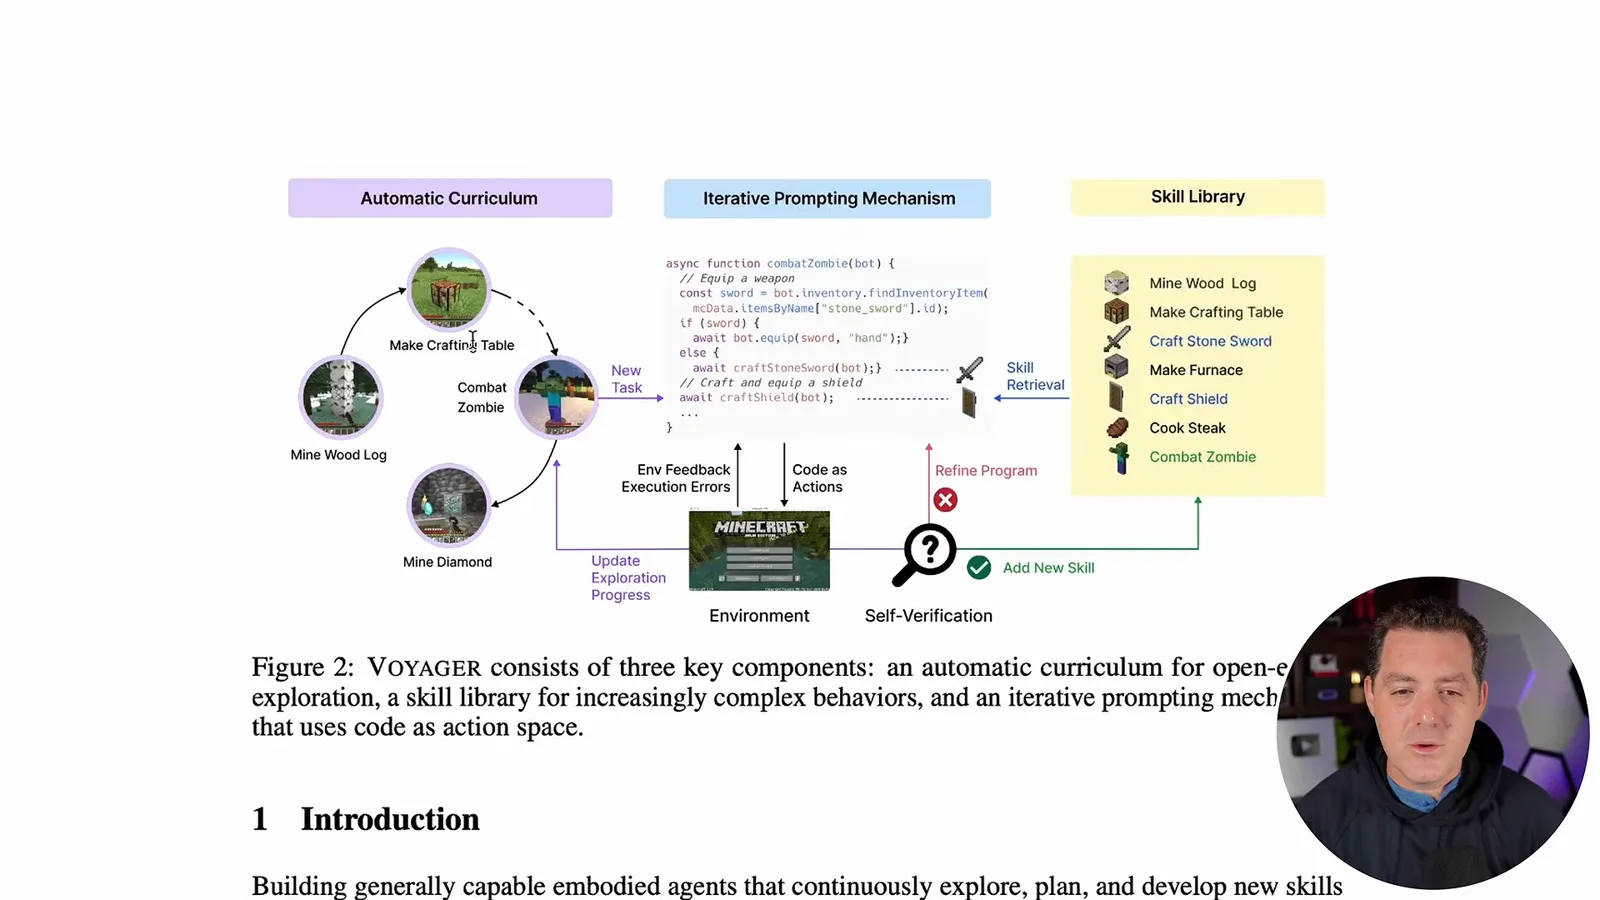
Voyager 包含自动课程、迭代提示机制和可执行技能库。它为任务编写代码,观察执行错误和游戏反馈,修改程序,并保存成功的技能供以后复用。论文报告了在 Minecraft 中与所选基线的比较,并未更新语言模型的参数。
Fan 解释说,Minecraft 的开放世界让智能体能够在较长运行过程中探索、收集资源、与怪物战斗并制作物品。社区开发的 JavaScript API 将相关游戏信息转换为文本,并执行生成的代码。系统通过查询使用 GPT-4,其能力取决于接口、提示、环境和实验设置。
反馈包括程序错误、智能体状态和附近环境状态。Voyager 利用这些信号修改尝试,然后把有用程序保存到技能库。Berman 认为可复用技能与记忆是未来智能体有前景的组成部分,但它们本身不能证明通用智能。
Fan 举例说,智能体感到饥饿时会考虑附近实体,并先复用已有的造剑技能,再尝试捕猎猪。一个高层目标鼓励它获得不同物品,课程则提出逐渐变化的挑战。这说明了系统的任务分解方式,并非对其具有人类式理解的独立证明。
MetaMorph 与机器人身体
Fan 介绍根据不同机器人形态调整的 Transformer 控制器。Berman 将其与通过语言控制机器人的相关方法作比较。
下一个维度是身体形态。Fan 介绍斯坦福研究项目 MetaMorph:它使用 Transformer 控制许多模拟机器人形态。机器人形态作为控制器的输入,控制器输出运动动作。论文报告了模块化机器人设计空间内的泛化与迁移,而非已经在所有实体机器人上验证的控制器。
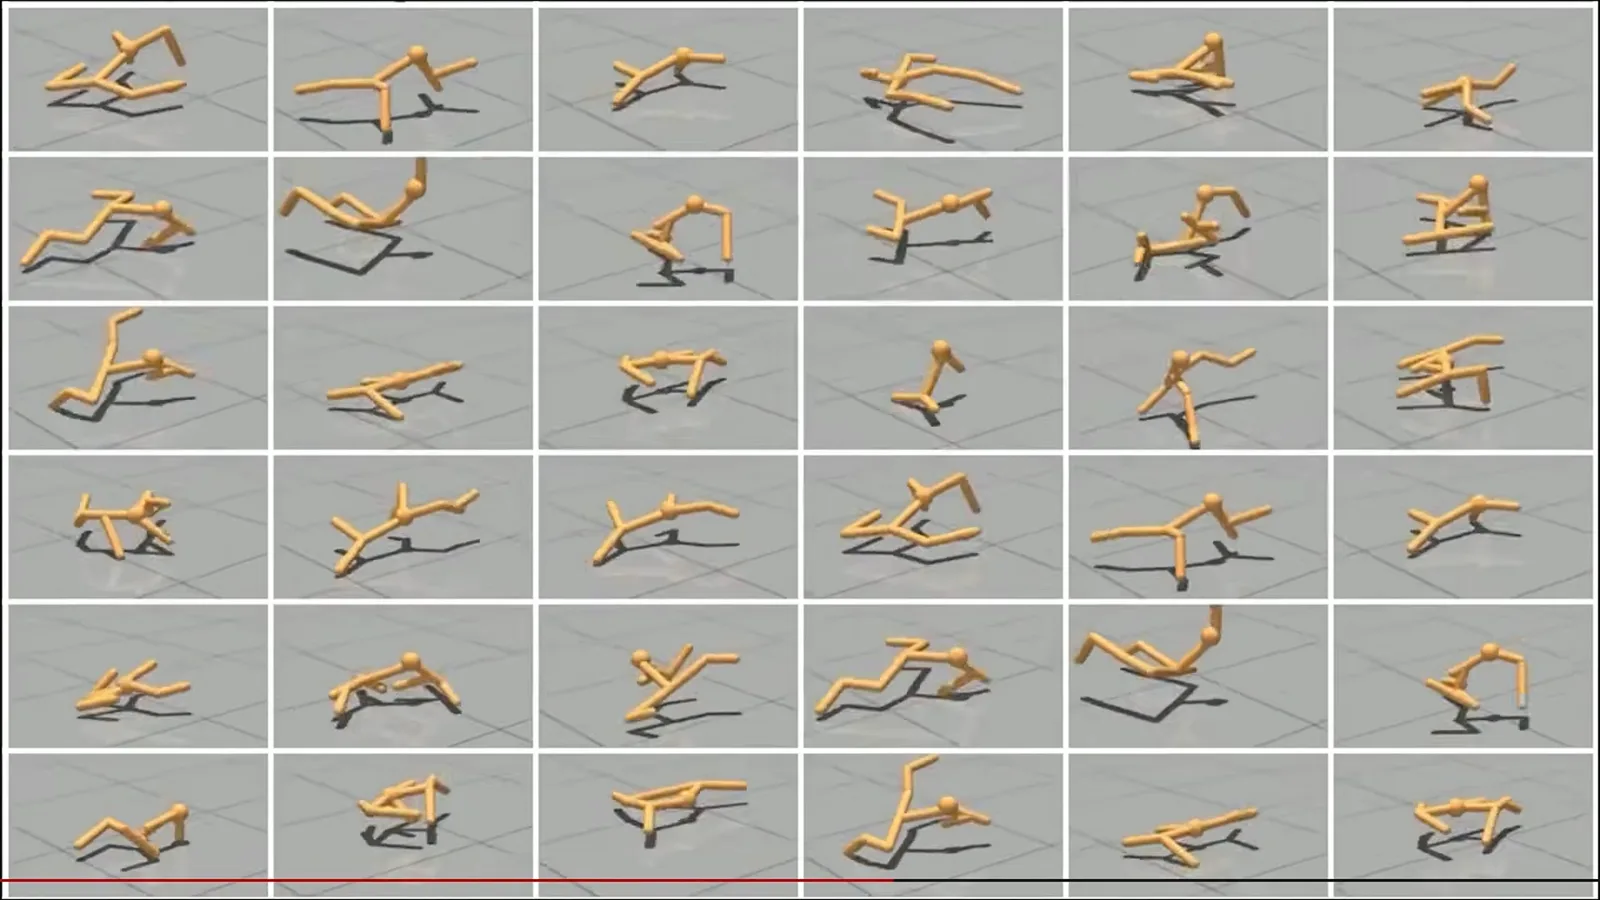
Berman 将其与此前使用语言模型和机器人指令库的研究进行比较。Fan 设想,使用更丰富的身体形态词汇,未来或许能扩展到手、人形机器人、机器狗和无人机。这种更广泛的覆盖是超出所示具体实验的目标。
仿真与基础智能体
演讲提出跨多种模拟现实进行训练。Berman 讨论迁移问题和哲学上的模拟假说。
接下来,Fan 介绍 NVIDIA 的 Isaac 仿真工作。他描述加速物理仿真,并展示运动训练和生成多样化视觉环境的示例。Berman 看到了连接多种技能和多种身体形态的可能,但仿真平台本身不会自动把它们组合成通用智能体。
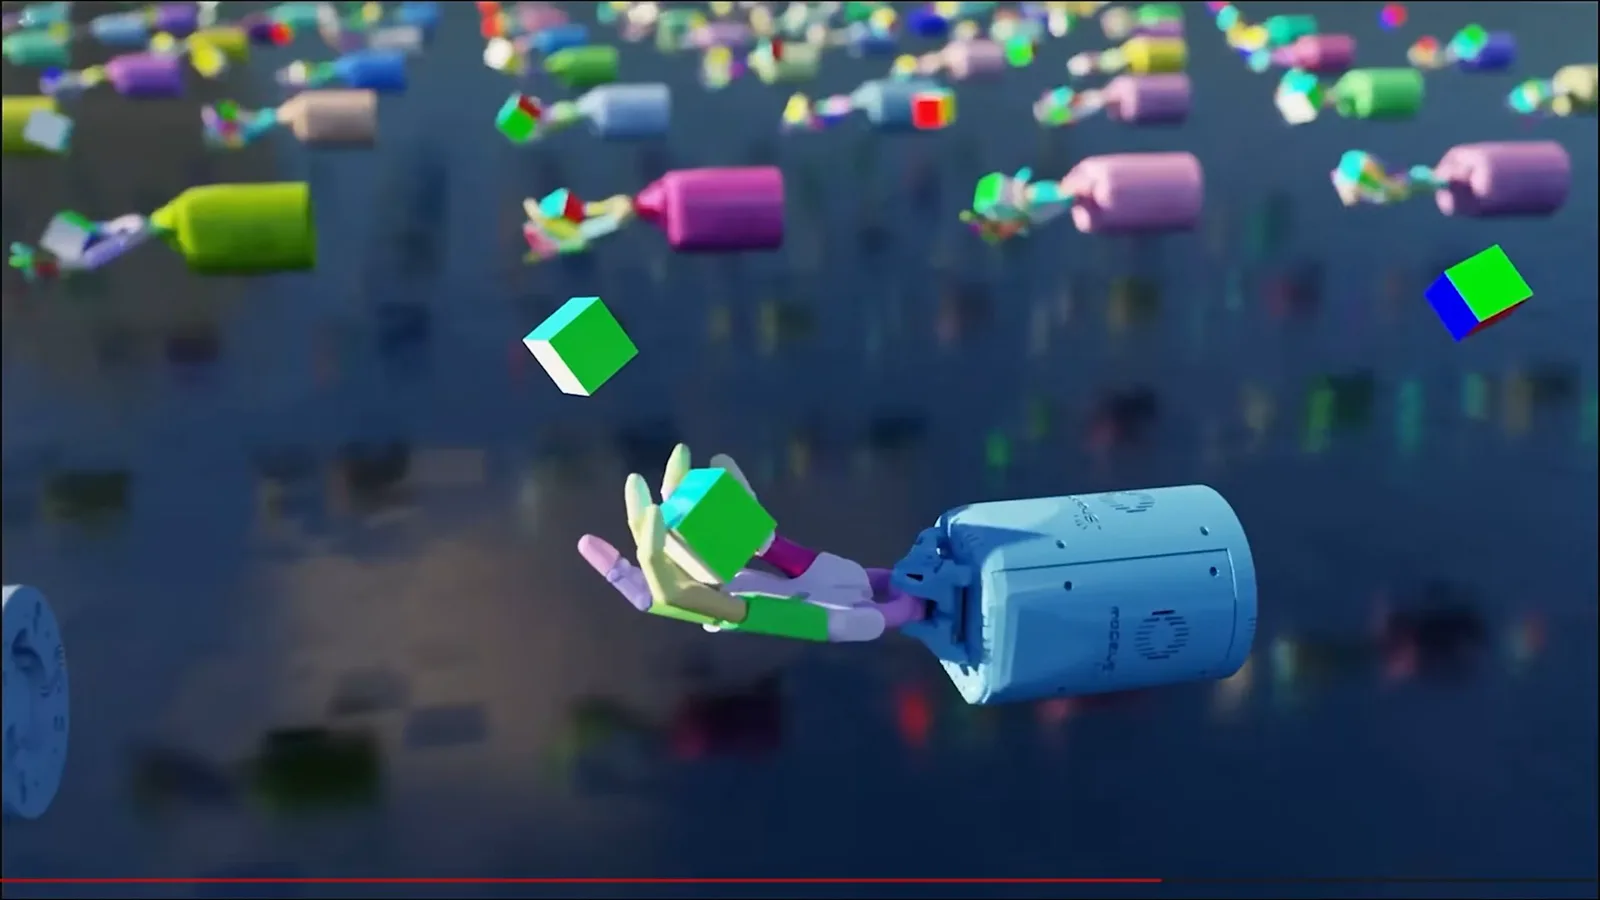
Fan 介绍加速训练的例子,并解释逼真的渲染和环境变化为什么有助于训练视觉与控制系统。Berman 认为足够真实的仿真可能帮助机器人适应现实。在实践中,外观只是问题的一部分:动力学、传感器、硬件和意外情况的差异仍可能使仿真到现实的迁移变得困难。
Fan 提出,接触大量模拟环境的智能体或许能泛化到新的物理环境。Berman 将此与我们自身现实可能是模拟的哲学观点联系起来。这属于推测;能够创建更好的模拟,并不能证明我们生活在模拟中。
设想中的基础智能体将身体形态与任务描述作为输入,输出行动,并在许多环境中训练。Fan 将这个概念与语言模型跨文本任务扩展作类比,设想多种自主系统共享同一个基础。演讲提出的是未来研究目标,而不是已经展示具备这些能力的单一系统。
Eureka 与奖励设计
Berman 介绍使用语言模型为模拟机器人任务生成强化学习奖励的研究。
Berman 最后介绍 Eureka:它用语言模型生成强化学习的奖励代码,而不是直接手工编写每个动作。在研究团队包含 29 个模拟任务、10 种机器人形态的测试中,生成的奖励在 83% 的任务上优于所比较的专家手写奖励,报告的平均归一化提升为 52%。团队还展示了模拟转笔;这些数字只适用于该评测。
Berman 展望了动画和媒体领域未来的应用,并邀请观众思考这些方法的结合是否可能通向 AGI。他对通用智能和取代创意工作的判断是预测,不是所讨论实验已经证明的结果。
同频道的其他文章
 25:50EN → 简体中文
 32:20EN → 简体中文
 45:08EN → 简体中文
 0:32EN → 简体中文
 12:14EN → 简体中文
 10:36EN → 简体中文