30 秒看懂
在这一期 Real Numbers 中,Sawyer 解答了上一期的渡河谜题:一艘船渡过宽 100 米的河流时漂移了 60 米,如果从原码头返航,应朝对岸码头上游 75 米处瞄准。他分别用勾股定理和三角函数推导出结果。 接着,他提出新的挑战:返航从下游 60 米处的登陆点开始。本期将这个新问题留给观众解答。
- 1新的出发点第一次渡河后,Wavey 在下游 60 米处登陆。新挑战是确定从那里出发时该朝哪里瞄准,才能抵达对岸码头。
- 2为什么 60 米不够斜向航行会减小船速的横渡分量,增加渡河时间和向下游的漂移距离。
- 35:3 的速度比第一次渡河时,马达推动船横向移动 100 米,同一时间内水流使它向下游移动 60 米。
- 4朝上游 75 米处瞄准利用直角三角形和 5:3 的比值,可得上一道题的 x = 75 米;三角函数也证实了这一结果。
要点建议
- 船在渡河时,马达推动它横向移动 100 米,水流使它漂移 60 米,由此可得船速与水流速度之比为 5:3。
- 朝上游 60 米处瞄准并不足够,因为斜向航行会延长船在水流中的时间。
- 从原码头返航时,正确的瞄准点是对岸码头上游 75 米处。
- 勾股定理和正弦、正切函数都能得出相同结果。
- 如果从下游 60 米处出发,就产生了一道新问题,本期没有给出答案。
按章节阅读整理后的全文
一次新的返航
Sawyer 介绍了一艘速度恒定的船,以及一条宽 100 米、水流速度恒定的河。新问题的返航从下游 60 米处开始。
上次,我们带着玩具船 Wavey 来到河边,研究怎样规划渡河航线。这周,我们用同一条河和同一艘船再出一道航行谜题。
河岸相互平行,间距为 100 米。水流在各处都以相同的恒定速度向下游流动。Wavey 的马达则以另一个恒定速度,沿船头所指的方向推动船前进。你和朋友分别站在正对着的两个码头上。
朋友让 Wavey 的船头正对你的码头,然后将它放入水中。等船抵达你这一岸时,水流已将它带到了下游 60 米处。你走过去取船,但这次你想直接从登陆点把它送回去,而不是先把它带回自己的码头。
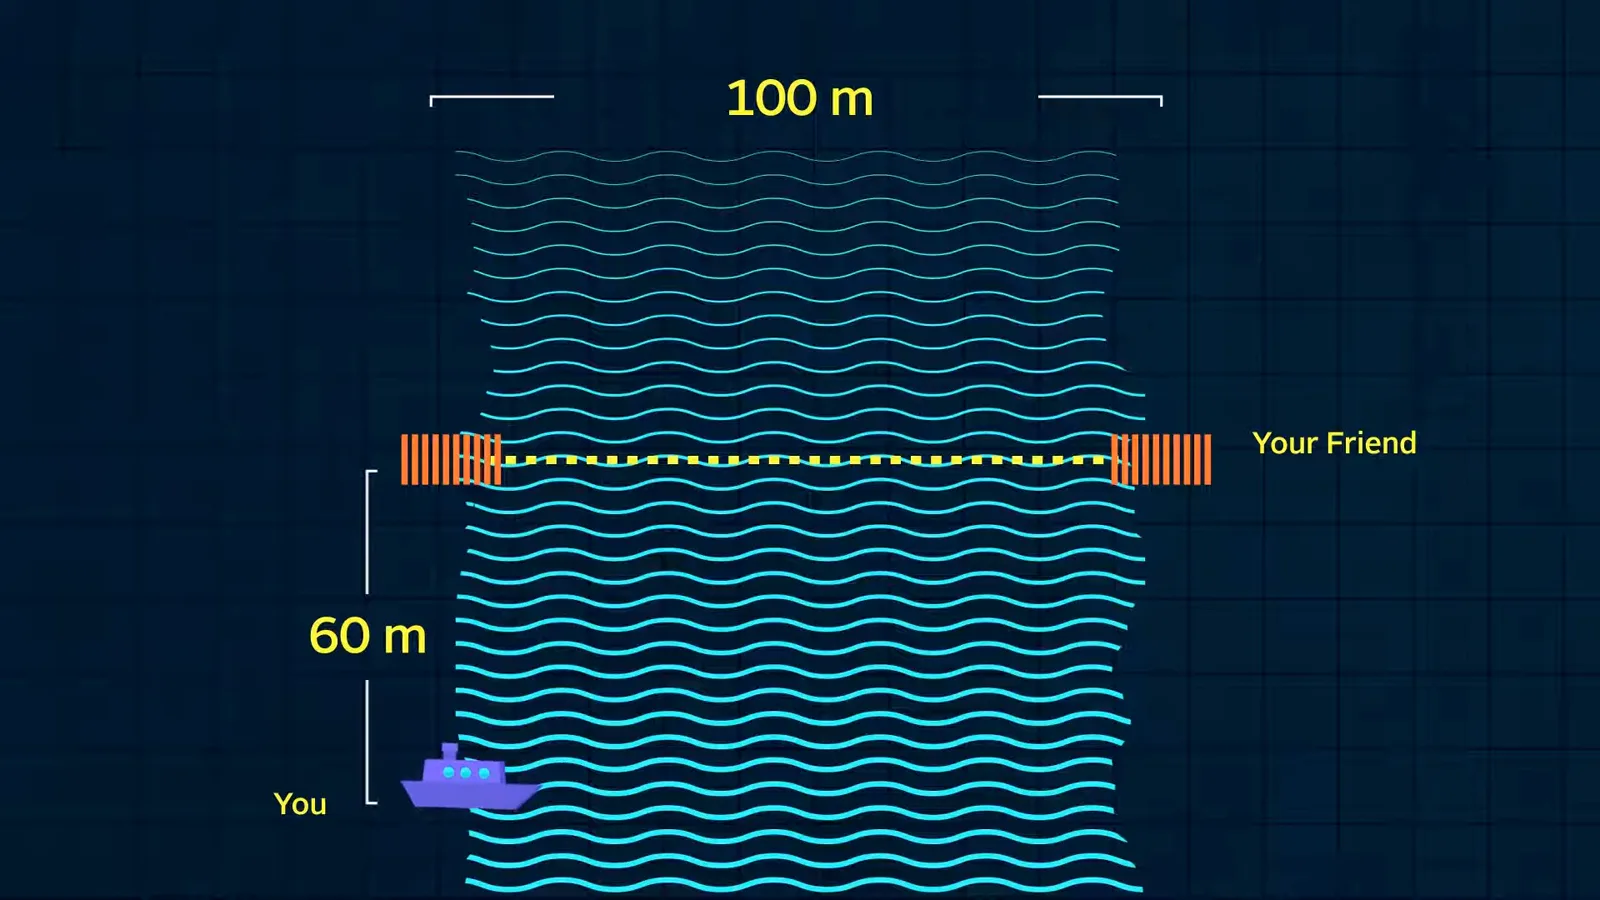
解答上一道渡河题
第一次渡河得出 5:3 的速度比。直角三角形表明,从原码头返航时应朝上游 75 米处瞄准。
你应该朝对岸的什么位置瞄准,才能让船抵达朋友的码头?这周的问题先留给大家。我们先来解答上一道题:那次返航从你原来的码头出发。
一个很诱人的答案是朝对岸码头上游 60 米处瞄准,希望水流恰好抵消这段位移。但斜向瞄准会让马达推动船横渡河流的速度分量变小。渡河需要更长时间,因此水流会将 Wavey 带到超过 60 米的下游位置。
第一次渡河让我们得到了速度比。马达推动船直接横渡 100 米的同一段时间里,水流使它向下游移动了 60 米。因此,马达相对于水的速度与水流速度之比为 100:60,也就是 5:3。
设瞄准点位于对岸码头上游 x 米处。如果船最终抵达码头,马达产生的位移就是一个直角三角形的斜边。水流使船向下游移动 x 米,两者合成后,船正好横渡 100 米。
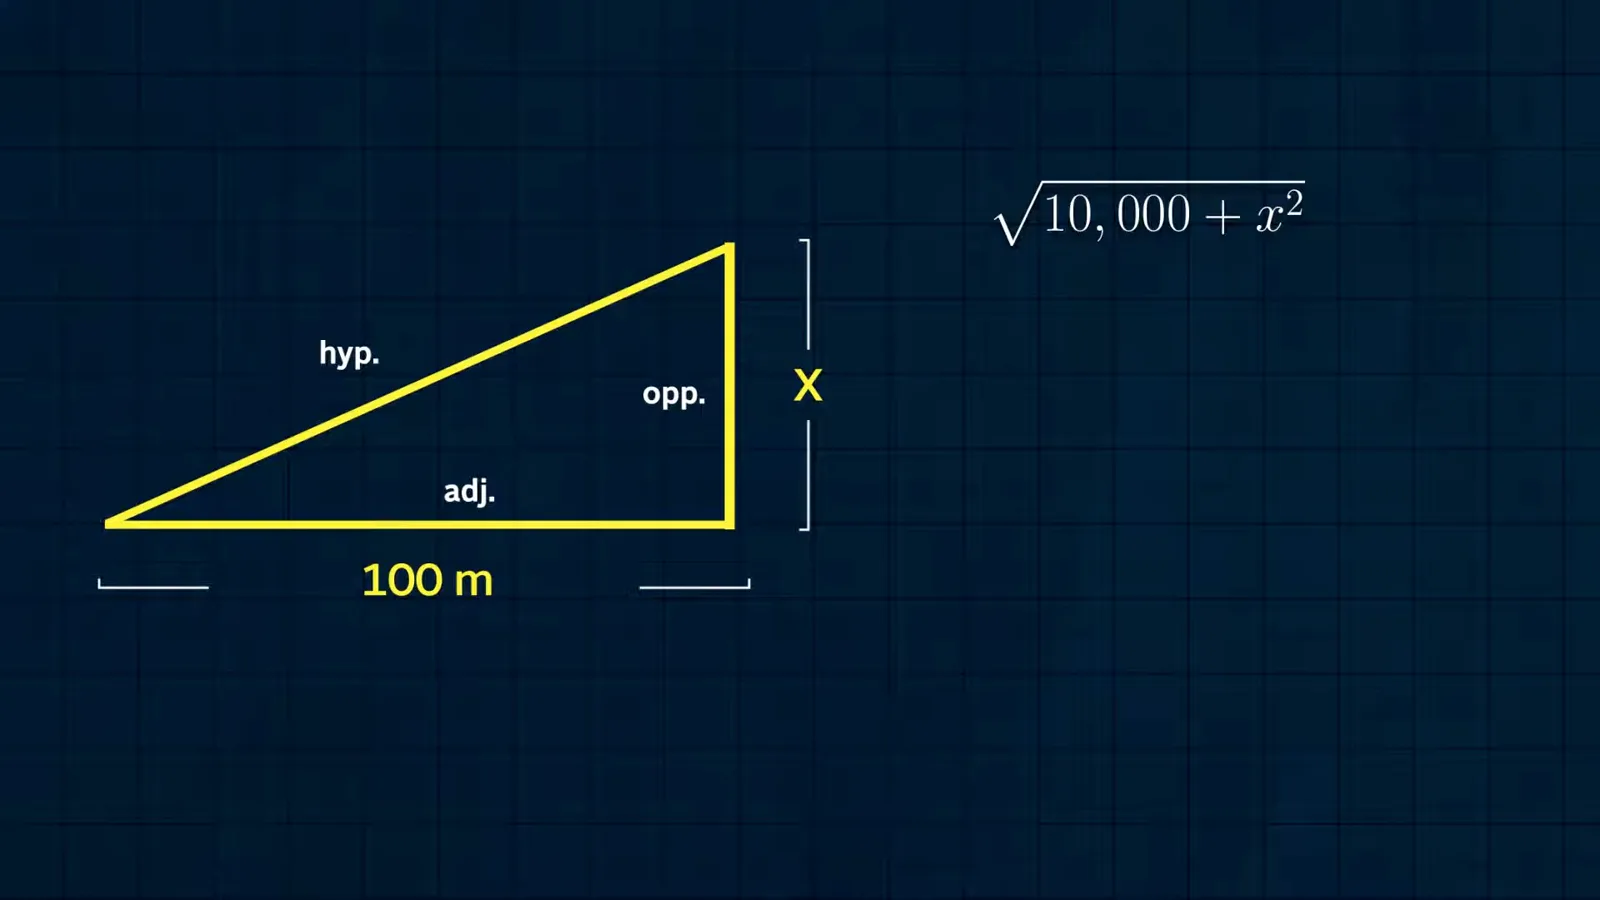
马达产生的位移长度为 √(100² + x²),水流产生的位移长度为 x。两者发生在同一段时间内,所以长度之比为 5:3。去分母并平方后,得到 x = 75 米。我们应当朝上游 75 米处瞄准,比最初猜测的 60 米更远。
用三角函数验证
正弦、余弦和正切得出同样的 75 米结果。随后 Sawyer 再次提出尚未解答的新挑战。
三角函数也能得出相同结果。设瞄准方向与正对岸方向之间的夹角为 θ。对边与斜边之比为 sin θ = 3/5,因此 cos θ = 4/5,tan θ = 3/4。
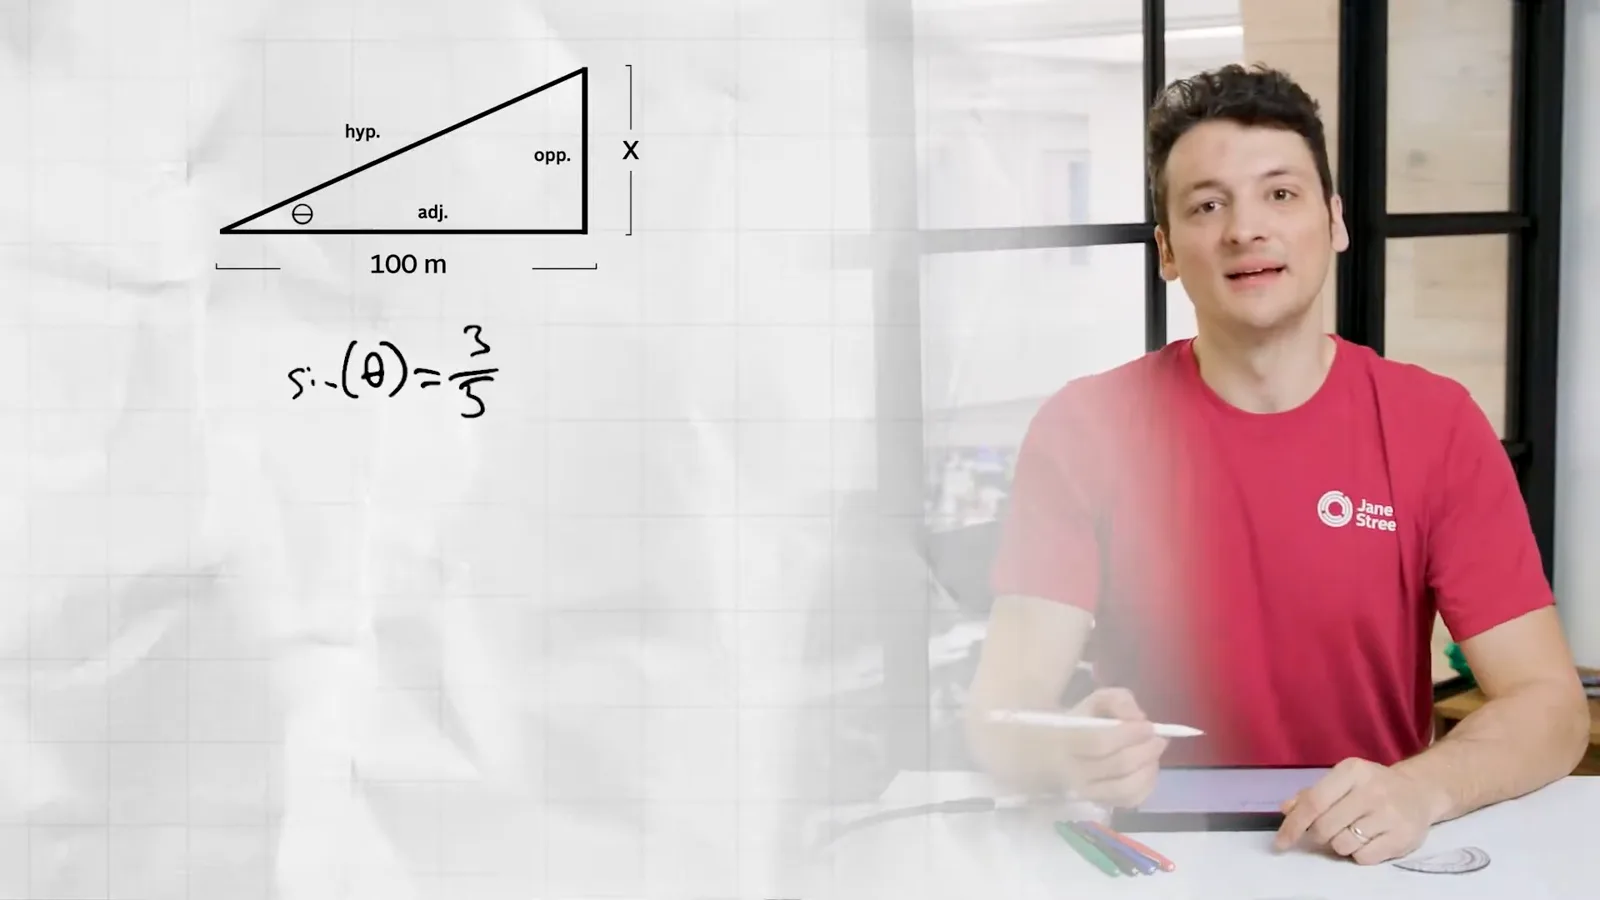
邻边为 100 米,对边为 x,因此 tan θ = x/100。于是 x/100 = 3/4,得到 x = 75 米,与第一种方法一致。
现在回到这周的挑战:Wavey 从你码头下游 60 米处出发。你应该朝对岸哪一点瞄准,才能让两种运动合在一起把船送到朋友那里?请提交你的答案,以及帮助你解题的地图或示意图。
同频道的其他文章
 1:48:29EN → 简体中文
 1:36:37EN → 简体中文
 1:05:45EN → 简体中文
 1:25:00EN → 简体中文
 1:16:29EN → 简体中文
 27:39EN → 简体中文