摘要
30 秒看懂
Berman 简短展示 Jev 在驾驶式决策、游戏、网站分析、应用搜索、电子表格和浏览器清理中的演示。他的速度比较及评价属于个人主张,视频没有独立测量。
- 1速度主张Berman 称 Jev 非常快,但没有展示受控基准。
- 2分析与分类他展示检查网页和分类事件报告的演示。
- 3交互式工具启动器、表格和浏览器清理工具展示了其他潜在用途。
要点建议
- 短片展示多个基于 Jev 的交互式原型。
- 示例包括网站分析、分类、应用搜索和表格建议。
- 视频没有通过受控比较证明所称的速度优势。
- 驾驶式演示不能证明其是安全的自动驾驶系统。
全文
按章节阅读整理后的全文
01
实时演示
Berman 介绍速度主张并展示交互式例子。
我展示使用 Jev 构建的项目,称它速度极快,并声称比其他 AI 工具快 200 倍。短片没有提供受控比较,因此这应视为我的说法,而不是经过验证的通用速度比率。
我简短展示了驾驶式决策、游戏运行时生成内容、网站 SEO 分析、事件分类和游戏智能体等例子。这些是演示,不能证明已经重建出可用于生产或通过道路安全验证的自动驾驶系统。
02
分析与效率工具
他展示网站、分类、启动器和浏览器工具。
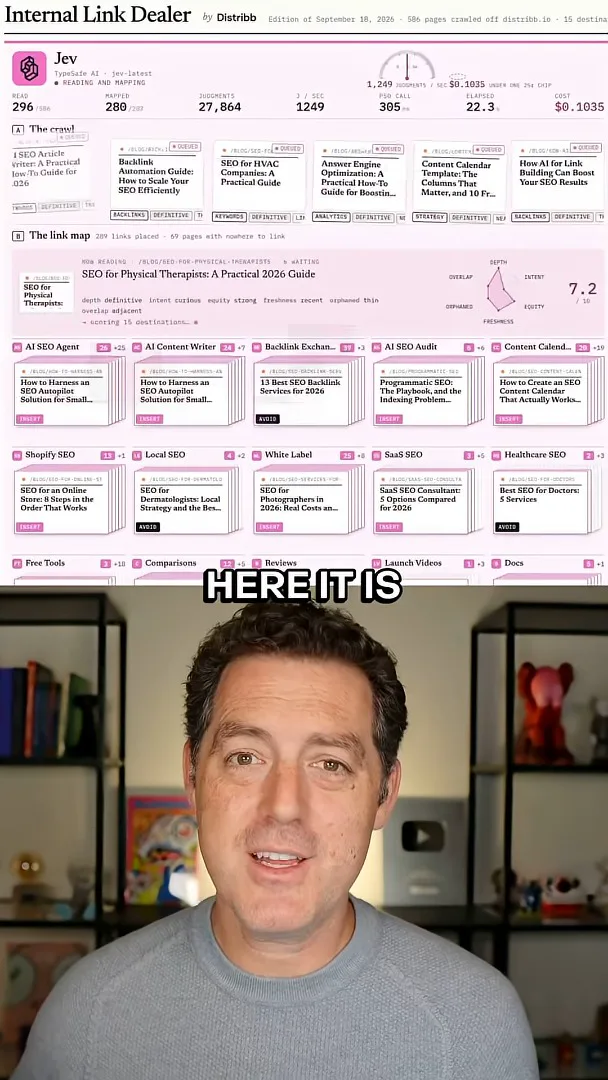
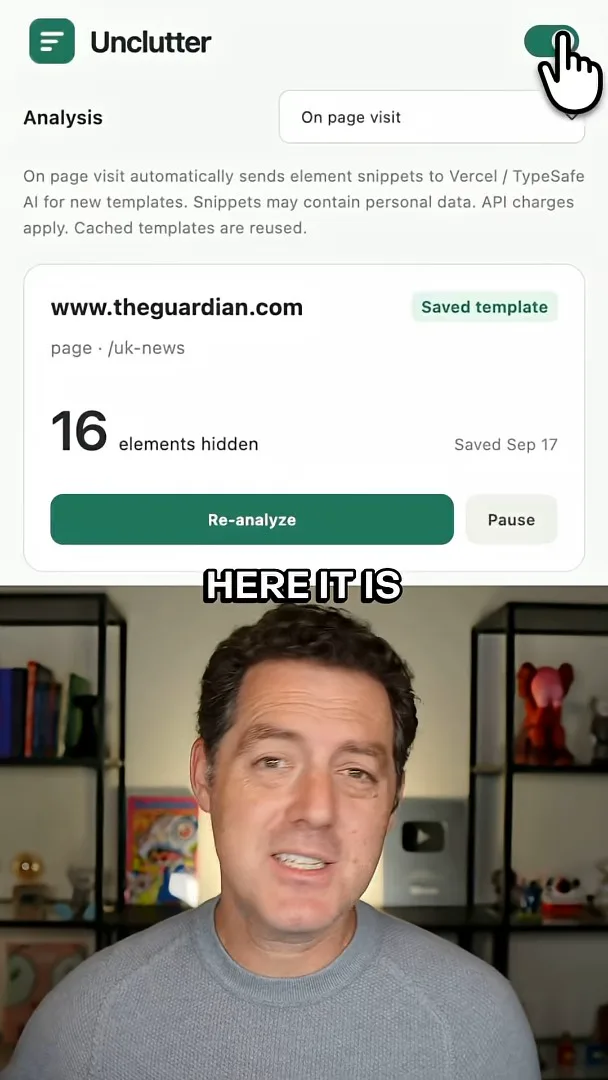
其他示例包括可预测的 Mac 启动器,用于应用、设置和文件;填充或分类行的电子表格;以及隐藏广告、Cookie 横幅和弹窗的浏览器工具。这些片段展示了可能的交互方式,不能证明其在各种用途中的准确性或可靠性。
同频道的其他文章
 25:50EN → 简体中文
Kimi K3.1 Pro 实测:3D 演示出色,表现不一,价格有竞争力Matthew Berman · Forward FutureMatthew Berman 测试这款开放权重模型的编程、3D 渲染和视觉讲解能力,并比较基准成绩与价格。
 32:20EN → 简体中文
本地 AI 究竟适合谁?成本、取舍与混合模式的未来Matthew Berman · Forward FutureMatthew Berman 权衡数据控制和自主权,与硬件成本、设置复杂度及推理速度之间的关系。
 0:22EN → 简体中文
机器人保镖短片展示戏剧性的救援场景Matthew Berman · Forward FutureMatthew Berman 观看一段展示格斗与车辆救援场景的机器人短片。
 45:08EN → 简体中文
Sam Altman 谈 AI 发现、意识、算力与以人为本的未来Matthew Berman, Sam Altman · Forward Future在与 Matthew Berman 的对谈中,Altman 讨论科学进步、个人助手、递归自我改进与人类自主权。
 0:32EN → 简体中文
Sam Altman 谈持续存在的软件工作需求Sam Altman, Matthew Berman · OpenAI在一段简短访谈中,Altman 表示,尽管 AI 正在改变软件的制作方式,软件需求可能比人们预想的更大。
 1:02EN → 简体中文
从打孔卡到 AI 软件工厂Matthew Berman · Forward FutureMatthew Berman 对比早期编程和 AI 辅助工作流,并推广 Factory 的开发工具。