30 秒看懂
在 Neuralink 2022 年展示活动中,团队演示猴子控制光标,以及手术机器人向模拟脑组织插入细线。工程师介绍了跨日信号漂移、无线供电、设备寿命和取出方面的挑战。马斯克提出帮助瘫痪者和恢复视力的用途,但这些是研究目标,并非活动展示的治疗结果。Neuralink 后来报告首次人体植入发生在 2024 年 1 月,晚于 2022 年提出的六个月预测。
- 1人体植入当时是预测,而非已完成的结果马斯克预计约六个月内植入;Neuralink 后来报告首次人体植入发生在 2024 年 1 月。
- 2猴子选择提示的按键,而非自由拼写马斯克明确说,动物将光标移向高亮目标,并没有自主组织文字。
- 3插入机器人操作的是模拟脑组织团队展示模拟组织上的定位和电极线插入,并非对患者手术。
- 4神经信号会随日期变化工程师介绍信号漂移,以及让光标解码更可靠的实验方法。
- 5恢复视力是实验目标研究者介绍动物刺激实验和可能的视觉假体;活动没有证明患者恢复视力。
- 6团队指出取出安全和测试仍是挑战演讲者介绍人体试验前对取出、热量及生物相容性的持续研究。
要点建议
- 猴子光标任务是跟随高亮按键;马斯克说动物不能自主拼写。
- R1 机器人在现场向模拟脑组织而非人体患者插入细线。
- 工程师将跨日信号漂移、功率限制和组织反应描述为尚待解决的可靠性挑战。
- 2022 年关于恢复视力或运动能力的说法是未来设想,不是活动展示的临床结果。
- Neuralink 报告首次人体植入发生在 2024 年 1 月;初期研究评估安全性及瘫痪者控制电脑的能力。
按章节阅读整理后的全文
等待活动开始
直播前约一小时是等待音乐,随后进入正式演讲。
直播开始后约一小时主要是等待音乐,随后 Neuralink 的展示正式开始。
马斯克介绍目标和动物演示
马斯克介绍长期设想、测试计划和猴子光标任务的限制。
马斯克欢迎观众参加 Neuralink 2022 年展示活动,并说工程师将在他的概述后进行技术讲解。
马斯克描述一种未来可以在多个脑区记录和刺激信号的接口。他将帮助残疾人士描述为较近期的目标,把通用接口视为长期抱负。
他推测,人和计算机之间更高带宽的交互可能帮助人类参与先进 AI 的未来。这是动机和假设,而非活动展示的成果。
马斯克比较手机通信与直接神经交互,认为现有手动输入是瓶颈。他说,即使更广泛的 AI 目标没有实现,临床应用仍可能有价值。
他介绍拟议中的接口:既读取又写入神经信号,最终可能跨越脊髓损伤进行通信。恢复身体功能在这里是设想,并非已经展示的治疗方法。
视频回顾猴子 Pager 的实验:它先学会用操纵杆玩光标游戏,随后利用植入物信号控制。马斯克强调设备位于皮下。
马斯克说,将原型转化为安全、可靠、价格可接受并能量产的设备很困难。他说团队正在为人体研究做准备。
马斯克预测,在完成监管步骤后约六个月内可能进行首次人体植入。[Neuralink 后来报告](https://neuralink.com/updates/prime-study-progress-update/),FDA 于 2023 年 5 月批准其首次人体研究,首次人体植入发生在 2024 年 1 月。
他介绍动物手术前的台架与加速寿命测试,包括使用类似脑组织的模拟器。他说公司希望动物实验在初步测试后起到确认作用。
马斯克说 Neuralink 已扩展到六只猴子进行不同任务,正在检查设备稳定性和结果的可重复性。屏幕显示他称为记录到的神经活动。
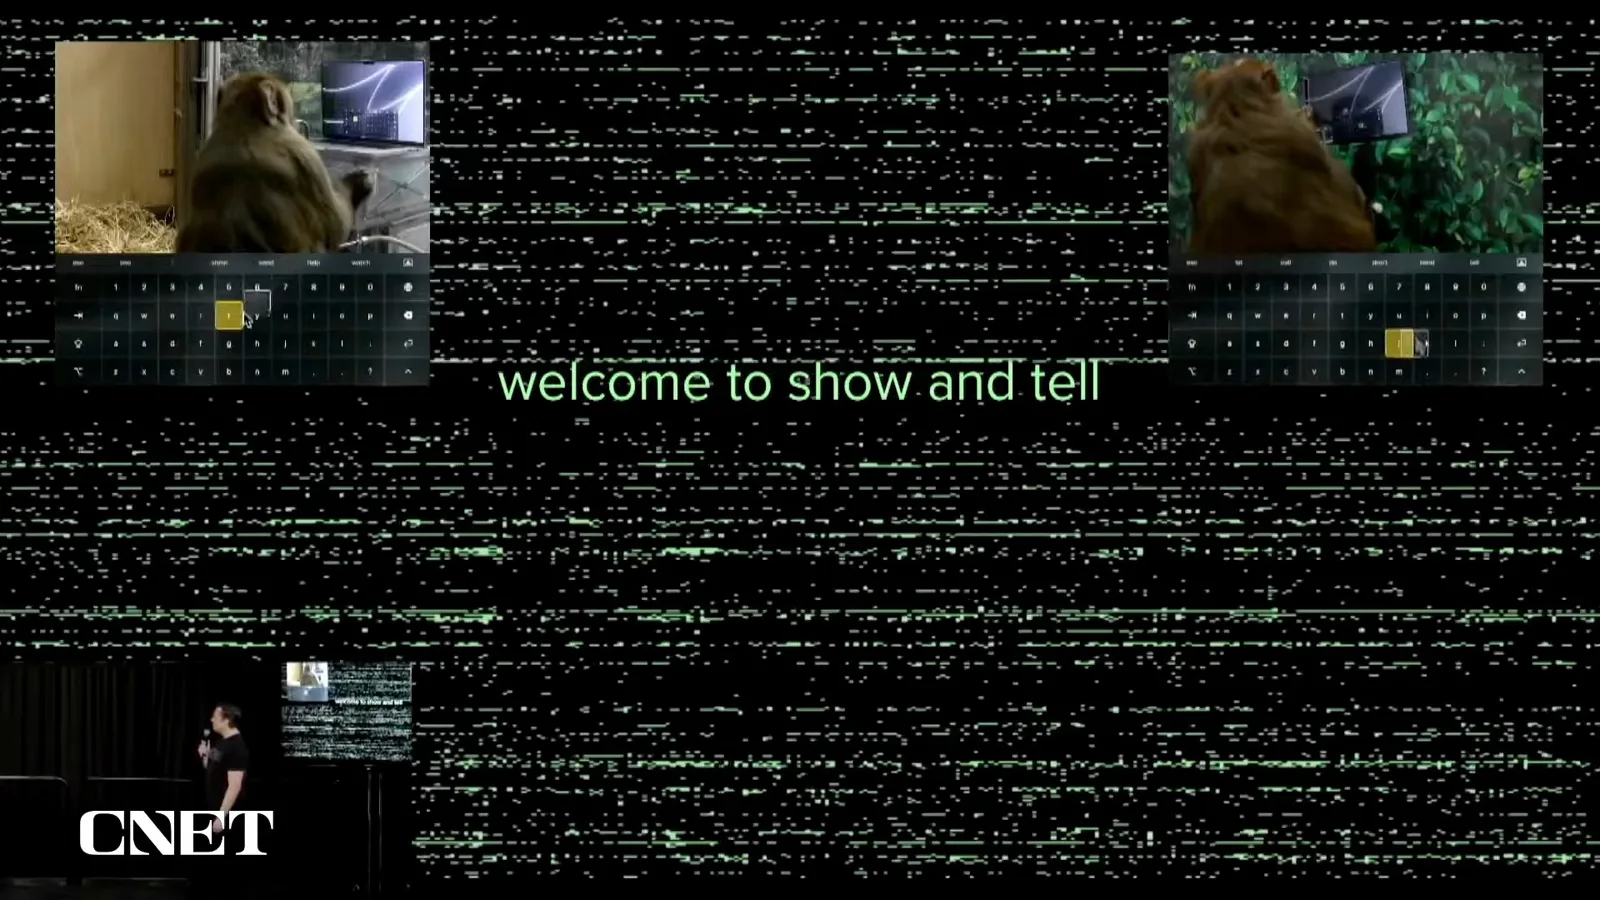
另一段视频显示猴子将光标移向高亮字母。马斯克明确说动物不能自主拼写:它是在跟随目标,而不是自己组织文字。
他提出,控制光标和手机可能帮助瘫痪者。他与手部功能正常者操作速度的比较是预测,演示没有证明这一结果。
马斯克说植入物应可取出和更换,并介绍了两只动物的设备升级。公司称这些例子没有观察到不良影响;活动本身不是独立的长期安全评估。
他说演示中的猴子没有被约束,并获得香蕉奶昔作为奖励,也声称公司重视动物福利。这些说法不能独立证明所有实验的福利状况。
马斯克介绍未来可能恢复视力,包括帮助先天失明者,以及跨越脊髓损伤建立神经桥接的设想。活动没有展示人体恢复视力或行走。
马斯克说招聘是活动的主要目的之一,并列出软件、电子、电池、无线充电、动物照护和临床工作等相关专业。
马斯克介绍 Neuralink 联合创始人 DJ Seo。Seo 描述团队希望建立安全、可扩展并能接触不同脑区的接口。
植入物、机器人与神经解码
团队介绍 N1 和 R1,在模拟组织上演示插入,并讨论电脑控制。
Seo 介绍 N1 植入物:一种小型无线设备,柔性细线上有 1000 多个记录和刺激通道。他说设备设计为置于皮下并无线充电。
Seo 介绍 R1 机器人,设计用于插入细电极线并避开血管。他宣布现场在人工模拟脑组织上演示,而非对人体患者操作。
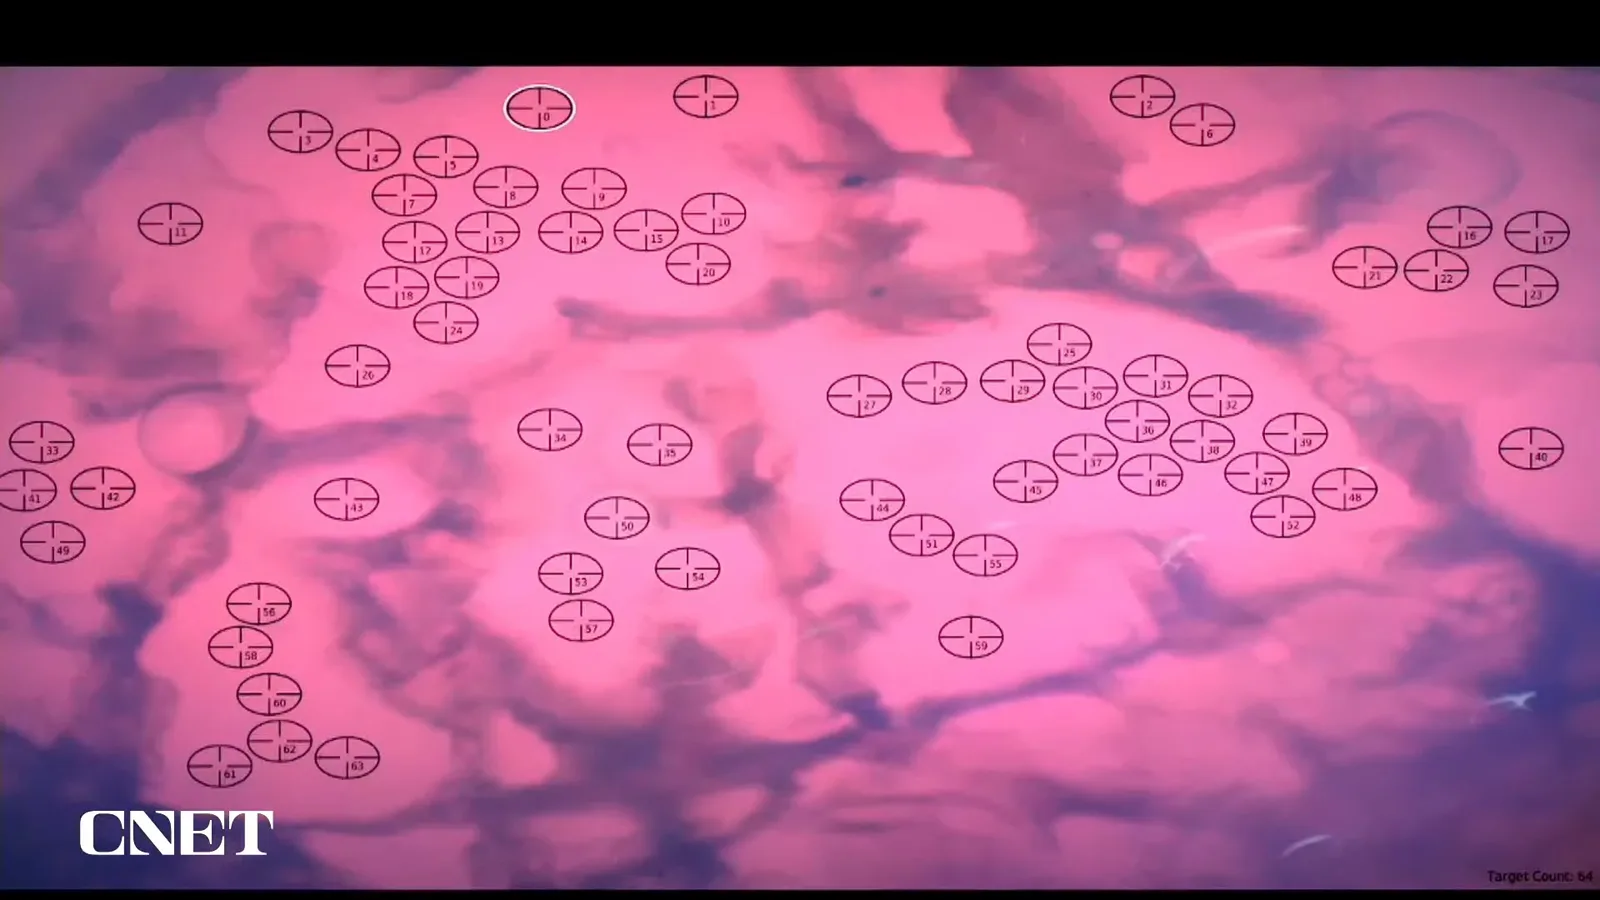
机器人定位画面在模拟组织上标出计划插线的位置。团队说机器人将逐根从承载材料上提起细线,放入选定位置。
Seo 展示最初几次插入,并说拟议流程中插入约 64 根细线预计需要 15 分钟左右。演示继续在后台进行。
Seo 说 Neuralink 将设备制造转移到奥斯汀的专门设施,让设计工程师参与制造和调试。团队把专门手术设施描述为未来临床工作的准备。
他说初期目标是帮助瘫痪者使用数字设备,并介绍推进 FDA 授权人体试验的工作;活动举行时临床试验尚未展示成果。
神经解码团队解释,研究人员先在猴子使用操纵杆时记录运动皮层活动,再训练模型根据神经活动预测光标移动。
团队比较不同演示中的光标表现,称速度有所提高。他们将点击、拖动和虚拟打字等任务描述为建立实用电脑接口的步骤。
工程师介绍神经点击的视觉反馈,例如改变光标颜色,作为实体按钮触感的一种可能替代方式。
团队提到先前解码想象手写的学术研究。在自己的动物实验中,他们训练猴子描摹数字;动物并不是自主写出文字。
团队探索先解码手部轨迹,再交给手写识别器,而不是为每个字符训练独立的神经解码器。这是一种研究方法,并非已证明的通用语言读取设备。
软件工程师 Bliss 介绍一项集成测试:将合成神经活动送入植入物及软件系统。模拟测试可以发现系统问题,但不能保证真实环境中的可靠性。
她解释,记录到的神经信号可能每天变化,从而使光标移动产生偏差。团队正测试跨日训练模型和更新信号统计等方法以减少漂移。
她说延迟和抖动会使光标更难控制。团队在测试中通过调整数据包与蓝牙活动的时间关系,降低了延迟及其波动。
团队说动物实验跨多次使用的稳定性已有改善,但要让系统对人体真正达到即插即用且可靠,还有大量工作。
供电、充电与可靠性测试
工程师解释信号处理、无线充电、诊断和加速测试。
一位 ASIC 工程师介绍支持 1024 个记录和刺激通道的定制芯片。他说芯片必须在功耗和空间限制内检测微弱信号。
他介绍将脉冲检测移到植入物上,使设备可以传输压缩后的事件,而不是每个原始采样。团队称测试配置下系统功耗为 32 毫瓦。
信号处理流程过滤输入、估计每个通道的噪声阈值,并记录描述检测到的脉冲的几个点。这些点有助于区分电极附近的波形。
他解释一种内存访问优化:只有超过阈值后才访问不常用的状态,从而减少反复读写消耗的功率。
演讲者回到模拟脑组织演示,说全部 64 根细线已插入模拟组织并避开标记的血管。这是台架演示,不是人体手术。
团队介绍计划中具有更多通道和处理能力的芯片。未来 16000 通道植入物的说法是工程计划,并非临床结果。
电气工程团队讨论无线充电。他们说,完全植入的电池必须在不同对准条件下可靠充电,同时避免周围组织过热。
一位工程师展示动物环境中的充电装置:受训练的猴子接近充电线圈,设备充电时获得奖励。
团队解释动态调整线圈,帮助在距离变化时保持高效能量传输,并说正在开发改善通信和温度控制的下一代充电器。
嵌入式软件负责人 Julian 介绍设备生产验收测试、硬件在环测试和对植入物电子设备的自动监测。
他说模块化测试板便于不同原型复用测试设施并并行运行测试。合成神经信号可以从芯片经过整个系统传送到手机。
设备记录湿度、电压和功率等指标,团队用这些数据检查外壳完整性和电池健康。这些是监测方法,而非长期安全的证明。
他介绍通过测量电极阻抗检测开路或短路通道。团队称,通过在设备上处理更多数据并并行测试,完整扫描时间大幅缩短。
工程师 Joshua Hess 介绍加速寿命测试:团队采用类似组织的化学环境、更高强度的条件和电子循环,以便更早发现故障模式。
他讨论植入物外壳进水,并展示如何比较台架测试与动物设备的湿度数据。加速系数是一种测试模型,不保证人体内实际使用年限。
Hess 介绍逐渐自动化、高密度的测试系统,并计划加入机械运动和组织生长模拟,让测试更接近实际条件。
手术、更换与材料
团队讨论手术流程、组织反应、新工具和人工测试材料。
手术工程负责人 Christine 概述拟议流程:准备目标区域、打开颅骨和硬脑膜、由 R1 插入细线、放入植入物并缝合。
她说机器人执行精细的插线步骤,其余步骤由神经外科医生完成。活动所述流程并非完全自动化的人体手术。
Christine 结合家人患肌萎缩侧索硬化症(ALS)的经历,讨论如何扩大专科手术的可及性,并将更高程度的手术自动化描述为长期目标。
团队结合可见光成像和光学相干断层扫描,追踪脑组织运动,并在插线时避开血管。
Christine 说打开颅骨和移除硬脑膜需要较高的手术技能。团队探索切割工具和反馈系统以提高精度,但这些仍是研究原型。
机械工程师 Alex 解释更换植入物为何困难:愈合组织可能包裹设备和电极线。他说这一问题尚未解决。
一项拟议的低侵入性方法将保留硬脑膜。团队探索透过硬脑膜观察血管的成像方式;准确性和可重复性仍需验证。
针具工程师 Sam 描述让极细针和线穿过坚韧硬脑膜、进入柔软运动组织的挑战:必须避免针弯折或细线被拉回。
他解释激光制造和针具设计的快速迭代。团队报告称,其自身制造流程的生产时间和良率已有改善。
团队说模拟组织测试可以发现插入后细线移动等故障。由于结果取决于模拟材料,团队正尝试让其机械性能接近真实组织。
微加工研究人员介绍人工脑组织及其他组织模拟材料。他们希望台架测试更好地再现运动、愈合和材料相互作用,从而减少对动物实验的依赖。
团队说,模拟血管运动、生物相容性和刺激仍需更多工作。台架模拟物可以加快学习,但不等同于人体临床结果。
视觉与脊髓研究
研究者介绍动物实验,以及未来感觉和运动应用的可能性。
一位视觉神经科学研究者介绍实验目标:刺激视觉皮层,为视力丧失者产生光的感知。这是未来视觉假体的设想,而非已证明恢复视力。
他解释,视觉皮层对视野不同部分的映射并不均匀,注视点附近具有比例更大的皮层表征。
团队记录两只恒河猴的视觉皮层活动,利用受控屏幕图案和眼动追踪,绘制与记录信号相关的感受野。
研究者介绍训练动物看向可见闪光,再将视觉试次与电刺激交替进行。眼动可能为感知位置提供证据,但动物不能描述自己的主观体验。
他勾画一个假设系统:摄像头和外部计算机将图像转换为神经刺激模式。图像和未来通道数量只是说明与目标,并不能证明恢复了正常视觉。
一位 Neuralink 工程师介绍另一项脊髓研究方向,解释运动信号的解剖路径以及脊髓损伤可能造成的中断。
团队探索在脊髓运动回路附近放置电极。演讲者指出,脊髓脆弱且会在脊柱内移动,这带来了风险和技术挑战。
视频展示一只植入脑部和脊髓设备的猪。研究人员记录神经数据、追踪关节运动,并介绍通过电极刺激产生腿部动作的实验。
团队展示不同刺激模式及测量到的肌肉活动,包括持续收缩。演示没有展示瘫痪者恢复自主运动。
演讲者概述可能的闭环:从大脑解码运动意图、刺激脊髓回路,并最终将感觉信息送回大脑。她说实现这一目标仍有大量工作。
观众问答开始。被问到科研机构能否使用设备时,马斯克说,在生产和适当审批到位后,Neuralink 未来可能向大学和医院提供设备及机器人。
观众提问:安全与工程
嘉宾回答信号、动物福利、取出、临床测试和未来研究等问题。
马斯克说公司可以考虑向研究者公开数据集。这是活动中的意愿表述,并不证明具体数据已经发布。
提问者询问瘢痕和电极信号减弱。一位工程师说柔软、细小的电极线可能限制组织反应,同时介绍更小设备和涂层的研究。
团队举出动物植入物在数百天内仍有可用信号的例子。这是公司报告的动物观察,不能证明人体长期安全性或耐久性。
被问到信号频率为何随时间变化时,一位软件负责人说,很难确定同一通道每天是否记录同一批神经元;波形稳定提供了一些证据,但并非定论。
马斯克推测可能出现健康监测用途,包括检测疾病或中风迹象。活动没有证明这些功能经过临床验证。
被问及刺激精度时,一位研究者说受影响的细胞数量取决于电极属性、电流等因素。他给出动物实验的粗略估计,并讨论如何调整刺激。
谈到寿命,一位工程师区分外壳、电子设备和电池、电极线三个部分。他报告台架与动物测试时长,同时强调电极线耐久性仍在研究。
团队介绍旨在延长电极线寿命的实验性涂层和绝缘材料。拟议的多年耐久性仍需测试,不能仅从加速测试推断。
被问到团队学到了什么时,工程师强调大脑运动、愈合期间的组织变化,以及对微小机械系统进行仔细验证的重要性。
他们补充说,让接口成功运行一次,比让它在不同动物和不同日期可靠运行容易。马斯克将脑组织的柔软和运动描述为工程挑战。
被问到无线带宽时,工程师讨论压缩、在植入物上完成更多计算,以及为更高通道数的设备考虑其他无线技术。
观众问如何与会学习和变化的大脑配合。团队设想双向适应:用户学习使用接口,算法也随时间调整。
被问到职业路径时,马斯克和 Seo 介绍芯片、软件、材料和动物照护等多种相关专业。
动物照护团队介绍以奖励为基础的训练,并说努力减少约束。这些是公司对自身项目的描述,并非独立福利审计。
提问者问更换植入物可能造成的组织损伤。工程师说目标是在同一区域重新植入,并介绍动物实验经验,同时承认细线周围形成的组织带来挑战。
团队说经过训练,猴子能使用更换后的设备,但这不能证明人体取出或重复植入没有风险。
被问及传输哪些信号时,工程师说芯片在本地检测脉冲,通常发送压缩事件,也可选择性获取原始采样。当前无线带宽限制了同时传输所有原始通道。
马斯克推测保留硬脑膜未来可能缩短手术。团队此前已说明,穿过硬脑膜插线和安全更换仍需工程验证。
一位提问者询问长期组织病理及健康人使用的安全性。团队成员介绍动物研究,并说证明人体安全取出仍在进行中。
另一个问题询问 FDA 的关注点。团队列出取出安全、热量测试和生物相容性等需要严格证据的领域,并说新型部件不能简单依赖既有设备的安全数据。
被问到是否咨询运动障碍人士时,一位团队成员介绍了消费者顾问小组,以及潜在用户希望完成的日常电脑活动。
马斯克介绍规模化生产设备的抱负,同时承认最初的人体研究进展可能缓慢。制造目标是计划,并非已获批的大规模临床应用。
一位提问者询问如何到达更深的脑部结构。工程师讨论成像和针具挑战;他们提出的方法和时间表仍属设想,并非已展示的能力。
观众询问通道故障和如何检查细线位置。工程师讨论冗余通道和在精心设计的模拟组织上测试位置,同时承认方法依赖于测试的代表性。
被问到工程之外的神经科学研究时,马斯克说其他机构可以在通用接口上构建应用。一位团队成员强调,数十年的学术和临床研究为这项工作奠定了基础。
最后一个问题问如何提高通信带宽。团队讨论手写解码和用户界面设计等研究方向;这些并非在拟议患者群体中已证明的结果。
马斯克感谢观众并结束演讲。
同频道的其他文章
 3:35:00EN → 简体中文
 CNET Highlights· 2023年3月2日Tesla 2023 年投资者日:扩大清洁能源与汽车生产的计划Elon Musk, Zach Kirkhorn, Drew Baglino, Franz von Holzhausen, Lars Moravy, Colin Campbell, Pete Bannon, David Lau, Ashok Elluswamy, Rebecca Tinucci, Karn Budhiraj, Roshan Thomas, Tom Zhu, Mike Snyder, Laurie Shelby, Brandon Ehrhart · TeslaTesla 管理层介绍全球电气化情景、低成本汽车平台,以及规模化所需的工厂和供应链。
 41:04EN → 简体中文CNET Highlights· 2023年3月2日Tesla 2023 投资者问答聚焦电池供应与成本Elon Musk · Tesla高管解释精炼、工厂本地化和干法电极量产;马斯克讨论支付能力与未来自动驾驶车队。
 8:15EN → 简体中文CNET Highlights· 2023年3月1日特斯拉 2023 年计划估算全面电气化能源系统的规模Elon Musk, Drew Baglino · Tesla马斯克与 Drew Baglino 介绍一项能源转型方案,估算所需的电池、可再生能源发电和制造投资。
 53:25EN → 简体中文CNET Highlights· 2022年12月1日Neuralink 研究人员谈植入设备寿命、安全与无线数据Elon Musk · Neuralink在 2022 年问答中,团队解释动物实验结果、设备取出风险及脑信号压缩方法。
 7:20EN → 简体中文CNET Highlights· 2022年12月1日Neuralink 2022 年猴子演示:选择高亮按键Elon Musk · Neuralink马斯克展示植入设备控制光标,并强调猴子是在跟随提示,而非自主拼写。
 55:08EN → 简体中文CNET Highlights· 2022年10月1日特斯拉工程师解释机器人手部与驾驶模型测试Elon Musk · Tesla在 2022 年 AI Day 上,团队介绍 Optimus 设计取舍、失败样本测试及为驾驶数据生成标签的离线模型。