En 30 segundos
在硅谷 101 的 Alignment 2026 大会上,帕西尼创始人兼 CEO 许晋诚提出,机器人需要将感知、智能和执行结合起来,才能从观察走向可靠的物理互动。他介绍了公司的触觉传感器、数据和模型,以及开放机器人生态的设想。视频说明标明帕西尼赞助大会。
- 1从手感到机器人触觉许晋诚用拿水杯和鸡蛋说明触觉如何帮助人调整握力。
- 2为机器人积累经验数据工厂和手套采集人与物体的互动,用于训练机器人。
- 3PIE 的三个环节感知、智能和执行共同构成机器人与物理世界互动的基础。
- 4触觉与泛化Feelix World 旨在编码触觉信息,探索少样本和零样本泛化。
Conclusiones
- 触觉信息帮助机器人感知接触和受力,单靠视觉与文本知识不足以完成操作。
- 人和机器人与物体互动产生的数据可以用于训练及持续学习。
- 操作未见过的物体是评估机器人泛化能力的一种方法。
- 物理 AI 需要感知、智能和执行形成闭环。
- 帕西尼提出以平台、集成和生态支持更多机器人开发者。
Lee el texto editado por capítulos
从触觉理解物理世界
许晋诚用人手持物的例子说明触觉的重要性,并介绍帕西尼的业务。
我是帕西尼(PaXini AI)的许晋诚。今天我想谈物理 AI 的 PIE。公司名字来自人体皮肤中的帕西尼小体:它是触觉感受器的一种,负责感知纹理和高频振动。我们希望制造一种具有类似功能的传感皮肤。
想象一只手拿着满杯水,另一只手拿着鸡蛋。我们知道如何握住它们,既不让鸡蛋滑落,也不把它捏碎,是因为手获得了大量触觉信息,大脑能够处理这些信息。触觉是人类与物理世界互动的重要一环。
帕西尼希望通过具身感知推动通用智能。公司累计融资超过 6 亿美元,最新估值超过 30 亿美元;产品不仅用于机器人,也用于汽车等领域。三星、LG 和比亚迪等企业既是股东,也是我们在机器人或自动化设备方面合作的对象。
从观察走向互动
机器人需要超越视觉和文本知识,通过接触积累经验。
思考智能如何存在于物理世界时,我们要问:即使 AI 能思考,它是否真的理解物理世界?人清洁地板时,可以通过手感判断吸嘴是否压向地面;机器人即使做出同样的动作,也未必理解接触过程中发生了什么。
缺乏物理理解的智能是不完整的。从知道怎么做,到实际做出来,再到可靠地完成任务,机器人仍要跨越很大的鸿沟。下一代 AI 不能只理解指令或回应提示词,还要能与世界互动,带来实际改变。
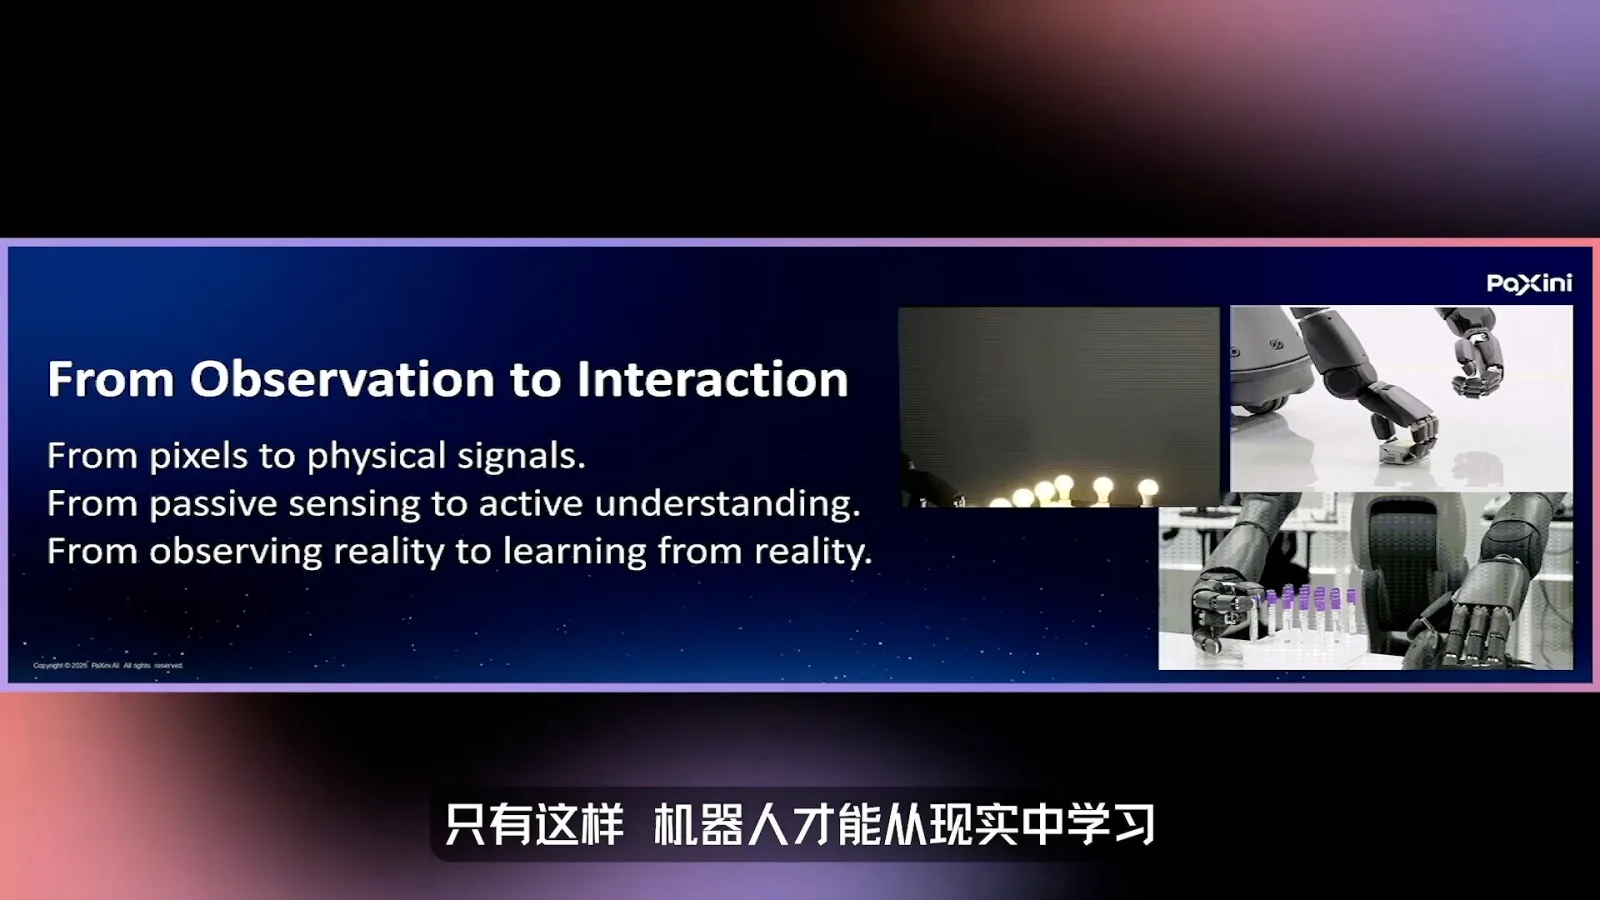
世界不只是摄像头看到的像素,也是我们触摸、感受和改变的东西。AI 需要从观察走向互动,从被动感知走向主动理解。只有这样,机器人才能从现实中学习。
在我们的实验中,触觉传感器帮助机器人感受抓住吸嘴、物体或灯泡时的接触情况。光有文本知识不够:机器人可能知道杯子是圆柱形,却不一定知道该怎么抓取和操作它。经验才能教会它行动。
数据与真实世界评测
数据工厂和手套采集互动经验,陌生物体操作则可用于评估泛化。
为了提供经验,我们需要建立数据层。在数据工厂里,人观察并与物体互动,例如拿起瓶子;这一过程产生的数据可用于让机器人从物理世界学习。每一次互动都可能成为学习机会。
数据采集不必局限于固定的数据工厂。我们也提供设备,希望人们在家里教机器人,把各处的互动转化为数据,形成驱动物理智能的飞轮。
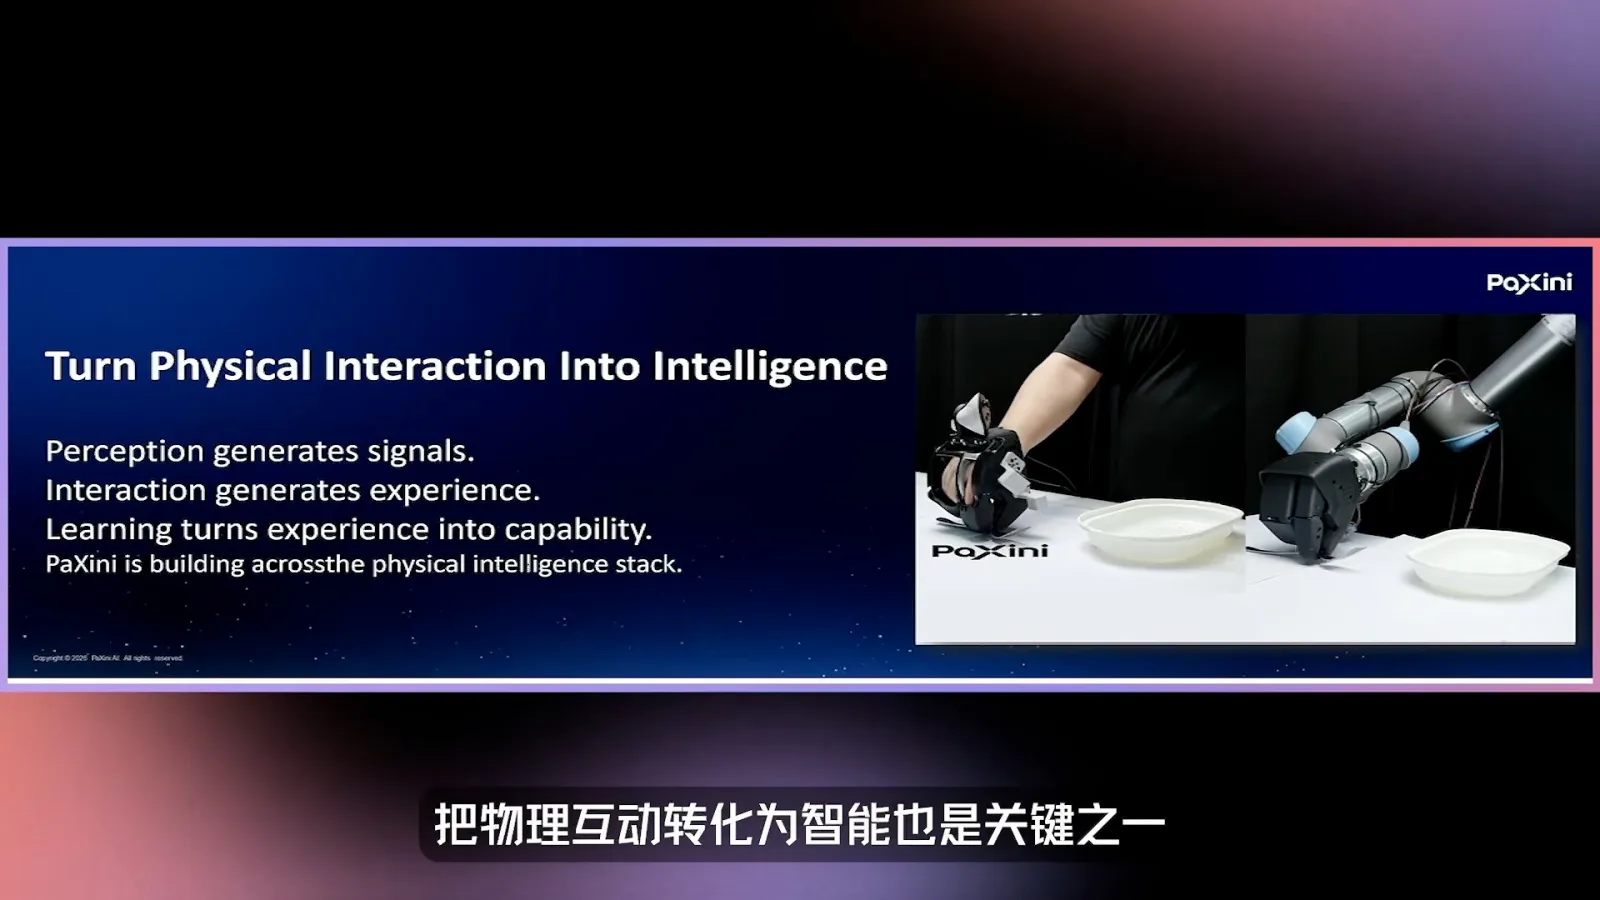
例如,我们用手套采集动作数据。这并非简单地远程操控机器人,而是用采集的数据训练小模型,让机器人精确完成动作。触觉信号和与各种物体的互动,对学习都很重要。
学习之后,还需要评估任务是否满足人的需求。一个简单的基准是看机器人能否处理以前从未见过或操作过的物体。现实世界才是机器人的终极考验,交互能力需要在真实环境中衡量。
PIE:感知、智能、执行
演讲介绍传感器、数据工厂和模型,以及机器人手的执行能力。
这就是 PIE:P 是感知,I 是智能,E 是执行。每一个机器人都需要这三种能力,我们希望借此让智能与现实结合,为机器人创造更多可能。
感知部分建立在自研传感器芯片上。演示中,一根尖针接触机器人手指尖;如果手具备触觉感知,就能对接触作出反应。基于同一芯片架构,可以开发机器人指尖、汽车等不同用途的传感器。
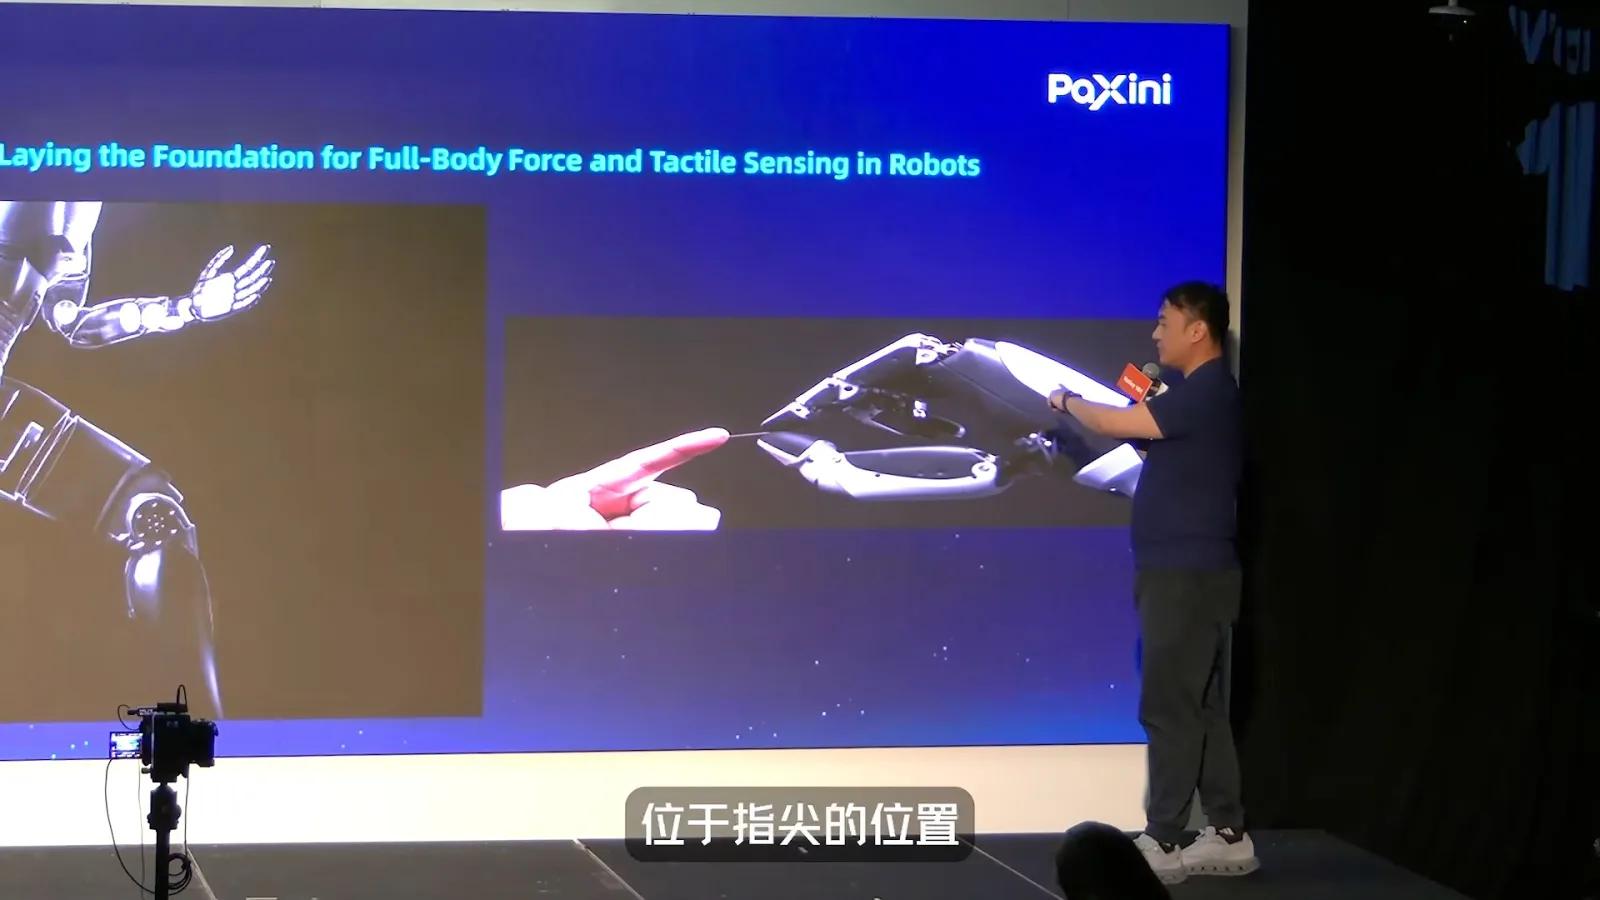
目前的产品包括关节扭矩传感器、末端执行器的六维力/力矩传感器,以及用于指尖、手掌、皮肤甚至脚底的触觉传感器。我们的目标是让机器人具备全身物理感知,也在根据客户提出的新需求探索其他应用。
智能部分依赖数据工厂。我们已获得超过 100 万小时包含触觉感知信息的高精度人类数据,数据库名为 OmniSharing DB。这些数据可以支持仓库、家庭和工厂等场景。
我们布局了五座数据工厂,其中宿迁和天津各有一座,另外三座即将建成。机器人还需要算法从数据中学习:数据可用于预训练、后训练,甚至终身学习。
我们开发 Omni VTLA 2.0 来验证数据的用途。模型可以利用数据工厂产生的数据,也可以利用机器人自身生成的数据,让机器人在持续互动中继续学习。
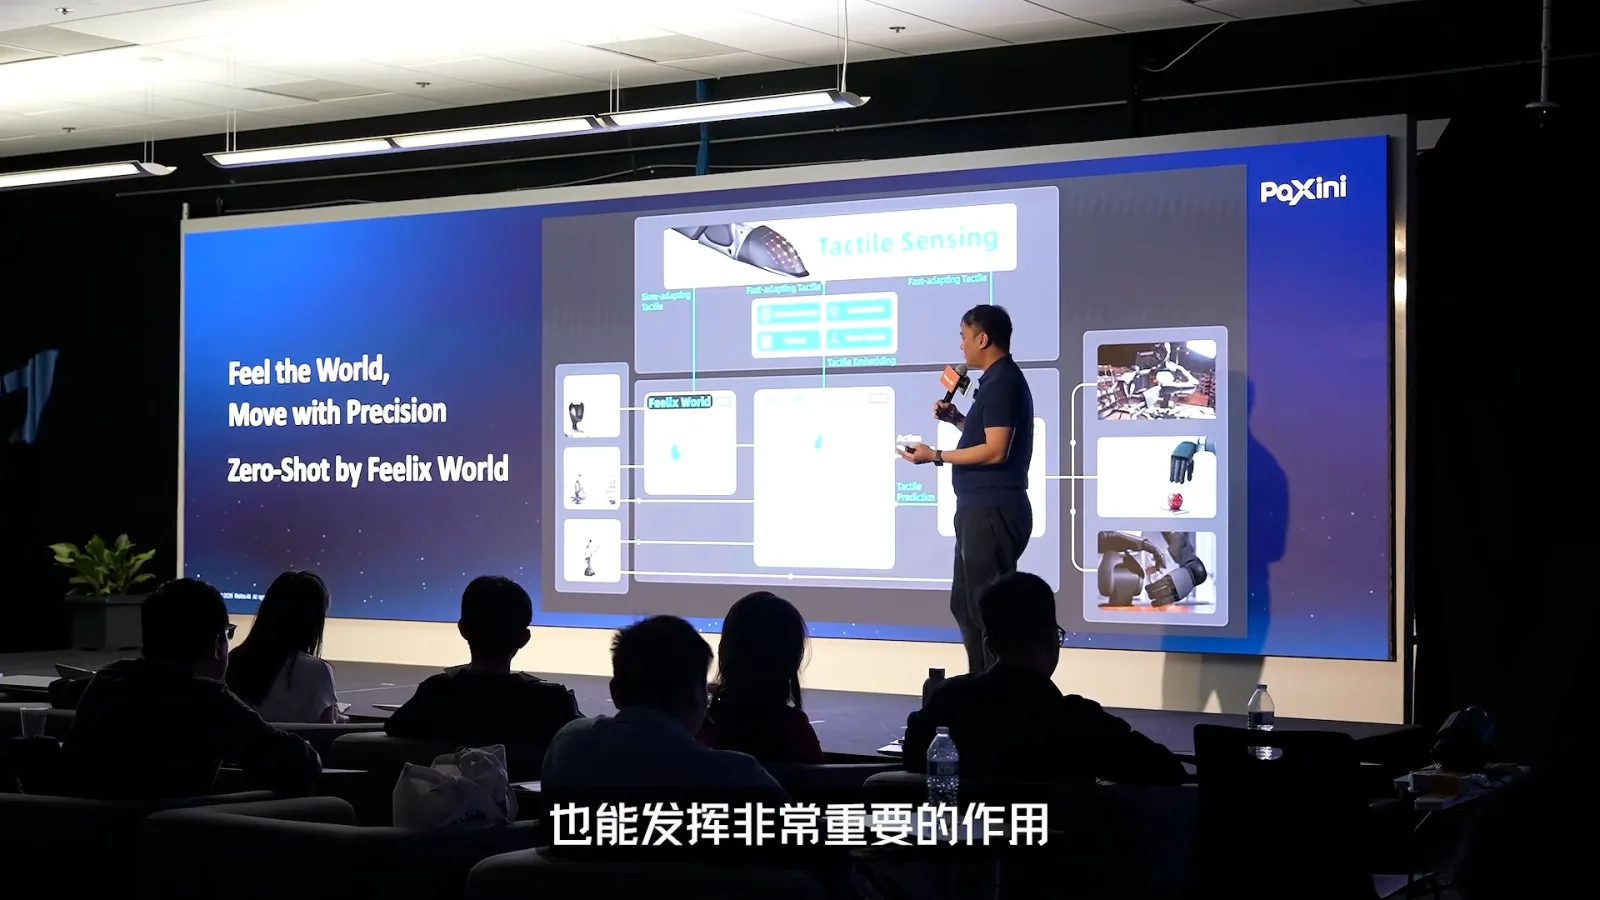
另一个模型 Feelix World 旨在编码触觉感知信息,探索少样本甚至零样本泛化。我们并未放弃语言和视觉,还会结合机器人的交互信息,以及慢适应型和快适应型触觉信息。
PIE 的最后一部分是执行。即使感知和大脑都很好,没有机器人本体和末端执行器,例如机器人手,也无法形成闭环,在现实世界中完成任务。机器人手的设计因此非常重要。
我们希望开放灵巧手设计,提供给有需要的机器人公司,同时改进可靠性。许晋诚介绍,DexH13 灵巧手累计使用测试超过 2 万小时;公司也与 LG、三星、京东、比亚迪和荣耀等客户开展应用。
平台、集成与生态
第二个 PIE 指向开放平台和机器人生态。
最后,PIE 还有第二层含义:平台、集成和生态。第一种 PIE 让机器人具备与物理世界互动的能力;第二种 PIE 试图建立开放生态,帮助更多人开发自己的机器人。我们希望机器人承担繁重任务,让人们从中受益。
Más de este canal
 1:32:16ZH
 硅谷101· 2 nov 2026MaxInsights 袁宇光:如何生产机器人第一视角训练数据Invitado: 袁宇光 · Presenta: 陈茜从头戴设备、全球采集网络到模型评估与部署,袁宇光解释机器人数据生意的扩张及质量挑战。
 29:44EN硅谷101· 27 oct 2026Harry Wang: AI, Two-Dimensional Semiconductors, and the Future of Chip ManufacturingA semiconductor researcher explains materials, yield, AI-controlled experiments, and a proposed feedback loop between models and chips.
 30:11ZH硅谷101· 25 oct 2026AI 如何重构跨境支付:从交易路由、风控到智能体商务Invitado: Leo Li, Apple Gao · Presenta: 陈茜硅谷101 从一笔跨境机票付款出发,拆解支付网络的复杂性,以及 Antom 如何把 AI 引入运营、风险判断和智能体交易。